नेपाली
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

औद्योगिक स्वचालनको लागि व्यावसायिक रोबोट द्रुत परिवर्तन ग्रिपर श्रृंखला निर्माता
रोबोट क्विक चेन्ज ग्रिपर सिरीजको स्वचालन केन्द्रित रेट्रोफिट आपूर्तिकर्ताको रूपमा,JWGRIPट्रे कपलिङ एडेप्टरहरू, रोबोट-एन्ड ग्रिपिङ मोड्युलहरू र मेकानिकल थकान परीक्षण र CNC कार्यशालाहरू र स्वचालन इन्टिग्रेटरहरूका लागि मानकीकृत ब्याच उत्पादनको साथमा रहेको म्यानुअल-अपरेशन वर्कहोल्डिङ पूर्वाधारहरू राख्दै आंशिक-लाइन स्वचालन पछ्याउँदै आर्टिक्युलेटेड ग्रेबिङ आर्महरू प्रदान गर्दछ। यो रोबोट-साइड स्विचिङ हार्डवेयरले पूर्ण स्थिरता प्रतिस्थापन बिना प्रमुख अपग्रेड अवरोधहरू हटाउँछ। UPC Zero Point Positioning Series सँग जोडिएको रशून्य बिन्दु प्यालेट श्रृंखला, यसले रोबोट-संचालित र म्यानुअल-सेटअप स्टेशनहरू बीच सिमलेस वर्कपीस स्थानान्तरणको लागि पूर्ण स्वचालित सामग्री-ह्यान्डलिंग कार्यप्रवाहहरू निर्माण गर्दछ। कडा मेकानिकल लकिङ स्ट्रोक र स्थिति-पिन सहिष्णुता नियन्त्रणहरू मिश्रित म्यानुअल-स्वचालित उत्पादन अवस्थाहरू अन्तर्गत दीर्घकालीन लोकेटिंग स्थिरताको ग्यारेन्टी गर्न ठूलो-उत्पादनमा लागू गरिन्छ।
त्रुटि सन्देश
मेसिन पसलहरूको ठूलो संख्यामा पहिले नै परिपक्व म्यानुअल फिक्स्चर प्रणालीहरू छन्। जब प्लान्ट प्रबन्धकहरूले रोबोट ह्यान्डलिङ परिचय गराउने योजना बनाउँछन्, तिनीहरू प्रायः एक रोबोट हात एक्लै खरिद गर्दा लाइट-आउट उत्पादन नतिजाहरू प्रदान गर्नेछ भन्ने अनुमान गर्छन्। वास्तवमा, रोबोट निकायहरू मात्र गति-कार्यान्वयन गर्ने उपकरणहरू हुन्। मिल्दो अन्त-प्रभावकर्ता स्विचिङ हार्डवेयर बिना, रोबोटहरूले उत्पादन साइटमा अवस्थित प्यालेटहरू र फिक्स्चरहरू विश्वसनीय रूपमा समात्न, उठाउन र पत्ता लगाउन सक्दैनन्।
खराब नमिलेको रोबोट ग्रिपिङ हार्डवेयरबाट के नकारात्मक परिणामहरू आउँछन्?
लूज कपलिङ, अफसेट ग्र्याबिङ पोजिसन, वा आकस्मिक प्यालेट ड्रपिङ उच्च-गति रोबोट आन्दोलनको समयमा हुन सक्छ। धेरै स्वचालन परियोजनाहरूले रोबोट नियन्त्रक गल्तीहरूको कारणले गर्दा नभई रोबोट फ्ल्यान्ज र वर्कपीस क्यारियरहरू बीचको असंगत जडान हार्डवेयरको कारणले गर्दा कम अपटाइम पीडित हुन्छ।
रोबोट हार्डवेयर थपेपछि अवस्थित म्यानुअल-सेटअप कार्यप्रवाहहरू कसरी सुरक्षित गर्नुहुन्छ?
धेरै प्रारम्भिक स्वचालन रूपान्तरण योजनाहरूले कार्यशालाहरूलाई पूर्ण-स्वचालित मोड छनौट गर्न र सुविधाजनक म्यानुअल हस्तक्षेप त्याग्न बाध्य पार्छ। वास्तविक-विश्व सानो-ब्याच-मिश्रित उत्पादनमा, अपरेटरहरूले अझै पनि विशेष आकारको खाली ठाउँहरू म्यानुअल रूपमा लोड गर्न, अर्ध-समाप्त भागहरू निरीक्षण गर्न वा आपतकालीन वर्कपीसलाई छुट्याउन आवश्यक छ।
के रोबोट-अन्त स्विचिंग हार्डवेयर पूर्ण-उपेक्षित सामूहिक उत्पादनको लागि मात्र लागू हुन्छ?
यो एक सामान्य गलतफहमी हो। यसले अर्ध-स्वचालित हाइब्रिड-मोड कार्यशालाहरूको लागि ठूलो मूल्य पनि प्रदान गर्दछ। अपरेटरहरूले जटिल म्यानुअल तयारी कार्य अफलाइन समाप्त गर्न सक्छन्, र रोबोटहरूले दोहोरिने प्यालेट यातायात कार्यहरूको जिम्मा लिन्छन्।
कार्यात्मक भिन्नताहरू
रोबोट द्रुत परिवर्तन ग्रिपर ट्रे युग्मन: यो मध्यवर्ती जडान कम्पोनेन्टले ग्रिपिङ मोड्युलहरू र लक्ष्य प्यालेटहरू बीच स्थिर मेकानिकल मिल्दो सम्बन्ध स्थापना गर्दछ। यसले उच्च-गति स्थानान्तरण चक्रहरूमा मेकानिकल संरचनाहरू बीचको कडा टक्कर क्षतिबाट बच्न, रोबोट गति स्थिति त्रुटिहरूद्वारा उत्पन्न हुने सानो स्थिति विचलनलाई अवशोषित गर्दछ।
N160 रोबोट द्रुत परिवर्तन ग्रिपर मोड्युल: यो कोर फ्ल्यान्ज-माउन्ट गरिएको मोड्युलले रोबोट आउटपुट फ्ल्यान्जमा सीधा स्थापना गरिएको आधार इकाईको रूपमा कार्य गर्दछ। यसले रोबोट प्रोग्राम प्यारामिटरहरू बारम्बार परिमार्जन नगरीकन विभिन्न टुलहरूको द्रुत स्वैपिङ गर्न अनुमति दिँदै, पछिको हडप्ने हतियारहरूको लागि मानकीकृत लकिङ इन्टरफेस प्रदान गर्दछ।
N160 Hinge Linkage Arm for Robot Quick Change Gripper: चल कार्यान्वयन गर्ने हात जसले प्यालेटको बाहिरी रूपरेखालाई भौतिक रूपमा सम्पर्क गर्छ। यसको संरचनात्मक रूपरेखा प्यालेट किनारा ज्यामिति अनुसार अनुकूलित गरिएको छ, स्थिर र्यापिङ-शैली कब्जा बल प्रदान गर्दछ। यसले रोबोट ट्र्याजेक्टोरी आन्दोलनको समयमा प्रवेग र ढिलाइ अन्तर्गत चिप्लिनबाट रोक्छ।
कोर मूल्याङ्कन सूचकहरू
मूल्याङ्कन गरिएको लोडले वास्तविक उत्पादन मागहरूसँग मेल खान्छ कि भनेर कसरी पुष्टि गर्ने?
प्रयोगकर्ताहरूले केवल रोबोट-आर्म नाममात्र लोड डाटालाई सन्दर्भ गर्न सक्दैनन्। तिनीहरूले ग्रिपर मोड्युल, लिंकेज हात, प्यालेट, स्थिरता र कच्चा workpiece सहित कुल वजन गणना गर्न आवश्यक छ। कम्पोजिट लोड भन्दा बढिले मेकानिकल पहिरनलाई गति दिनेछ र लुकेका ड्रपिङ जोखिमहरू उत्पन्न गर्नेछ।
ग्रिपिङ एक्शनको दोहोरिने पोजिसनिङ एक्युरेसी किन शून्य-बिन्दु चक एक्युरेसी जत्तिकै महत्त्वपूर्ण छ?
मेसिन-साइड चकहरूमा माइक्रोन-स्तर सटीकता भए तापनि, यदि रोबोट ग्रिपरले प्यालेटहरू उठाउने र राख्ने क्रममा ठूलो स्थिति विचलन उत्पन्न गर्छ भने, समग्र प्रणाली शुद्धता धेरै कम हुनेछ। ग्रिपर-साइड स्थिति त्रुटि सम्पूर्ण कार्य होल्डिंग लूपमा पारित गरिनेछ।
रोबोट-अन्त हार्डवेयरको लागि कुन वातावरणीय कारकहरू विचार गर्नुपर्छ?
रोबोट एन्ड-इफेक्टर्सहरू मेसिन-टूल पेरिफेरल जोनहरूमा काम गर्छन्, कूलेन्ट, मेटल चिप्स र तेलको धुंध काटेर छर्किन्छन्। हार्डवेयर सतह उपचार र सील कार्यसम्पादनले संयुक्त गतिशील स्थानहरूमा जंग र चिप-जामिङको प्रतिरोध गर्नुपर्छ।
परिधीय शून्य-बिन्दु workholding हार्डवेयर संग निर्बाध डकिङ कसरी महसुस गर्ने?
UPC Zero Point Positioning Series को साथ सहयोग गर्नको लागि के आवश्यक छ?
लक्ष्य प्यालेटहरूको लागि लगातार बाहिरी समोच्च समात्ने आयामहरू राख्नुहोस्। काज लिङ्केज हात ज्यामिति UPC-श्रृङ्खला प्यालेट किनारा संरचना अनुरूप हुनुपर्छ, ताकि रोबोटहरूले रोबोट-कम्प्याटिबल प्यालेटहरूको लागि स्थिर छनोट कार्य पूरा गर्न सक्छ।
जीरो प्वाइन्ट प्यालेट शृङ्खलासँग मिलाएर के फाइदाहरू ल्याइन्छ?
ट्रे युग्मन एडाप्टरको साथ, रोबोटहरूले सामान्य म्यानुअल रूपमा प्रयोग गरिएका प्यालेटहरू पनि ह्यान्डल गर्न सक्छन्। पसलहरूले अघिल्लो हार्डवेयर लगानीको सुरक्षा गर्दै अर्ध-स्वचालित रूपान्तरण महसुस गर्न सबै अवस्थित प्यालेटहरू प्रतिस्थापन गर्न आवश्यक छैन।
हाइब्रिड-मोड सञ्चालनमा लुकेका जोखिमहरूबाट जोगिनु पर्छ?
एउटै रोबोट काम गर्ने क्षेत्रमा विभिन्न बाहिरी आयाम भएका प्यालेटहरूको मिश्रित प्रयोगलाई रोक्नुहोस्। बिभिन्न रूपरेखा आकारहरूले गलत कब्जा गर्ने स्थितिहरू निम्त्याउनेछ। कडा प्यालेट वर्गीकरण व्यवस्थापन साइट मा गरिनु पर्छ।
हार्डवेयर सामग्री र प्रक्रिया विशेषताहरू
ग्रिपर मोड्युलहरू र लिङ्केज आर्महरूको मुख्य संरचनात्मक निकायहरूले उच्च-शक्ति मिश्र धातु इस्पात अपनाउछन्। कुञ्जी सम्पर्क र ताला लगाउने सतहहरूले कार्बराइजिङ क्वेन्चिङ र सटीक ग्राइन्डिङ प्राप्त गर्दछ। प्रत्येक समाप्त कम्पोनेन्टले ढुवानी गर्नु अघि दोहोर्याइएको ग्रेब-रिलीज चक्रीय थकान परीक्षण पास गर्दछ। संरचनात्मक विरूपण कडाईका साथ मूल्याङ्कन गरिएको पूर्ण-लोड अवस्थाहरूमा नियन्त्रण गरिन्छ।
फ्ल्यान्ज जडान आयामहरू मुख्यधारा औद्योगिक रोबोट इन्टरफेस मापदण्डहरू पछ्याउँछन्। कुञ्जी स्थापना प्वाल पोजिसनहरूले इन्टरचेन्जेबिलिटी कायम राख्छन्, साइटमा स्थापनाको क्रममा माध्यमिक परिमार्जन कार्यलाई कम गर्दछ।
अनुकूलन-अनुकूलन सेवाहरूले गैर-मानक प्यालेट रूपरेखाहरू र विभिन्न रोबोट ब्रान्डहरू फिट गर्न ग्रेबिङ स्ट्रोक समायोजन, विशेष फ्ल्यान्ज रूपान्तरण प्लेटहरू र एन्टि-वेयर सतह उपचारहरू समावेश गर्दछ।
आवेदन टिपोटहरू
रोबोट-साइड ग्रिपिङ कम्पोनेन्टहरूले प्रत्येक आन्दोलन चक्रमा बारम्बार एक्सेलेरेशन-डिलेरेसन प्रभाव पार्छ। काज जोइन्टहरू भित्र चिप संचयले गति प्रतिरोध बढाउनेछ र ग्रेबिङ अफसेट उत्पादन गर्नेछ। आवधिक संयुक्त सफाई र स्नेहन दैनिक उपकरण मर्मत जाँच सूचीमा समावेश हुनुपर्छ। नियमित मर्मतसम्भार बिना निरन्तर सञ्चालनले राम्रोसँग ईन्जिनियर गरिएको स्वचालन घटकहरूको लागि पनि बिस्तारै ग्रेबिङ स्थिरतालाई घटाउनेछ।



- View as
N160 Hinge Linkage Arm रोबोट द्रुत परिवर्तन ग्रिपरको लागि
JWGRIP चीनमा रोबोट क्विक चेन्ज ग्रिपरका लागि N160 Hinge Linkage Arm को व्यावसायिक निर्माता र आपूर्तिकर्ता हो, जसले विश्वव्यापी स्वचालन परियोजना परिनियोजन र कार्यशाला मर्मतलाई समर्थन गर्न स्टकमा पूर्ण रूपमा मानक उत्पादनहरूको साथ कारखाना प्रत्यक्ष सेवा प्रदान गर्दछ। यो N160 श्रृंखला रोबोट द्रुत परिवर्तन ग्रिपर मोड्युलहरूको लागि विशेष रूपमा ईन्जिनियर गरिएको उच्च-प्रदर्शन कोर फोर्स-ट्रान्समिशन हिज रकर कम्पोनेन्ट हो। यसले अप्टिमाइज्ड फोर्स ट्रान्समिशन स्ट्रक्चर र हट-फोर्ज्ड इन्टिग्रेटेड फॉर्मिङ टेक्नोलोजीलाई एकल फंक्शनल एकाइमा एकीकृत गर्छ, रैखिक पिस्टन ड्राइभिङ फोर्सलाई ग्रिपर जो स्विङिङ क्ल्याम्पिङ मोसनमा रूपान्तरण गर्ने मुख्य किनेमेटिक भागको रूपमा सेवा गर्दछ।
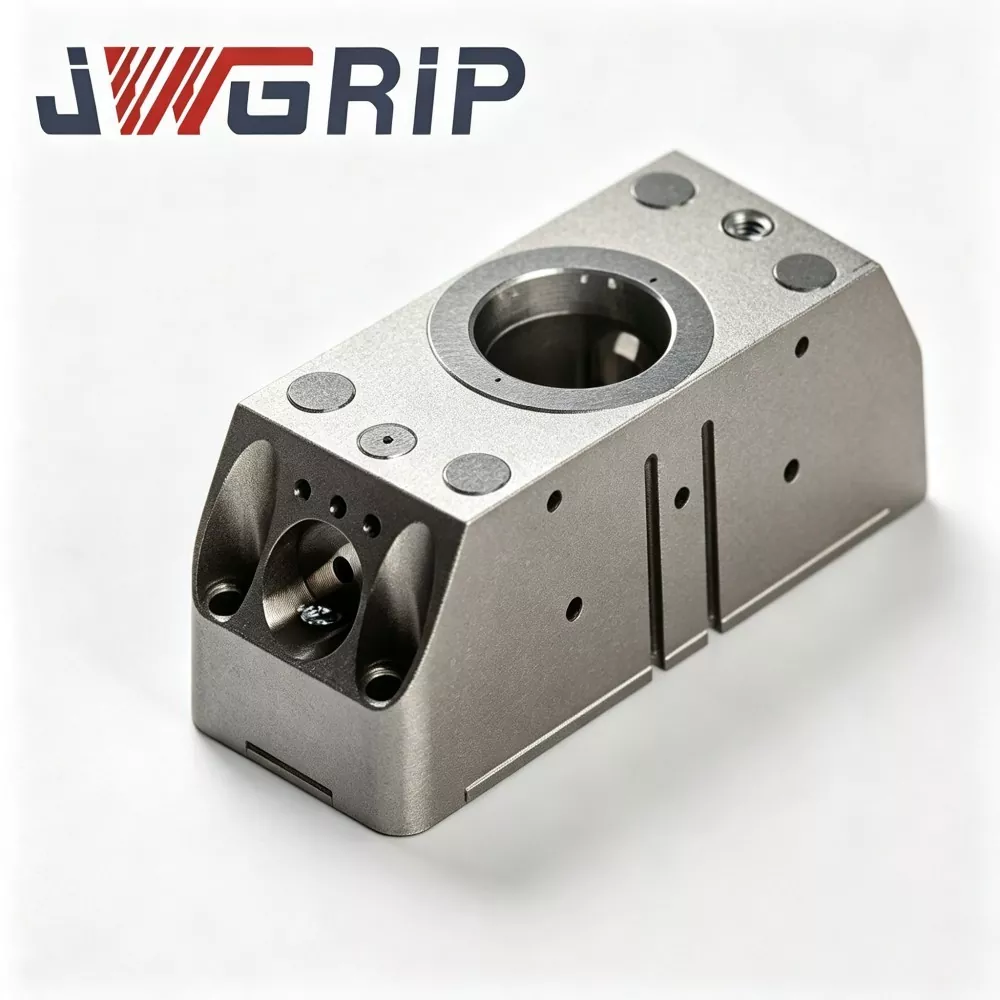
N160 रोबोट द्रुत परिवर्तन ग्रिपर मोड्युल
JWGRIP चीनमा N160 रोबोट क्विक चेन्ज ग्रिपर मोड्युलको व्यावसायिक निर्माता र आपूर्तिकर्ता हो, जसले बल्क अर्डर खरीदलाई समर्थन गर्दछ र विश्वव्यापी स्वचालन परियोजना साझेदारहरूको लागि वास्तविक कारखाना मूल्य प्रदान गर्दछ। यो आधुनिक लचिलो मानवरहित उत्पादन लाइनहरूका लागि विशेष रूपमा डिजाइन गरिएको नयाँ अपग्रेड गरिएको एकीकृत रोबोट एन्ड-अफ-आर्म कार्यान्वयन इकाई हो। न्युमेटिक समानान्तर ग्रिपर र रोबोट द्रुत-परिवर्तन इन्टरफेसलाई एकल मोड्युलर बडीमा अभिनव रूपमा एकीकृत गर्दै, यसले छुट्टै द्रुत-परिवर्तन डिस्क र स्वतन्त्र ग्रिपर एसेम्बलीको आवश्यकतालाई हटाउँछ, कुनै अतिरिक्त बहु-तह जडान गर्ने फ्ल्याङ्गहरू वा संक्रमणकालीन सामानहरूको आवश्यकता पर्दैन।
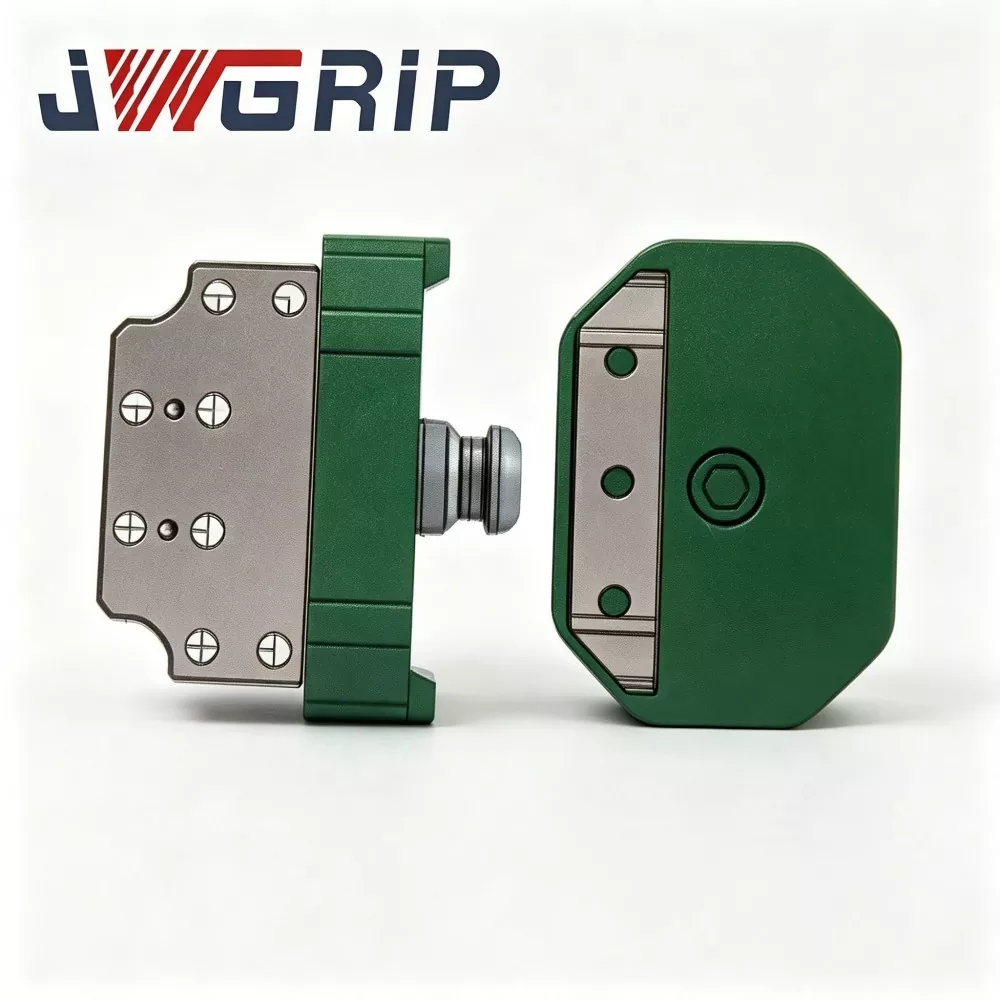
रोबोट द्रुत परिवर्तन ग्रिपर ट्रे युग्मन
JWGRIP चीनमा व्यावसायिक रोबोट क्विक चेन्ज ग्रिपर ट्रे कपलिङको निर्माता र आपूर्तिकर्ता हो। यो लचिलो मानवरहित स्वचालित उत्पादन लाइनहरूको लागि विशेष रूपमा डिजाइन गरिएको एक उन्नत एकीकृत रोबोट अन्त-प्रभावकर्ता स्विचिङ कम्पोनेन्ट हो। यसले उच्च-शक्ति मिश्र धातु इस्पात संरचनात्मक कन्फिगरेसन र सटीक ग्राइन्डिङ प्रक्रियालाई एक एकाइमा एकीकृत गर्दछ, ग्रिपर्स, ट्रे र अन्य टुलहरू प्रतिस्थापनको क्रममा म्यानुअल हस्तक्षेप बिना पूर्ण स्वचालित रोबोट उपकरण स्विचिङ महसुस गर्दै।
JWGRIP चीनमा व्यावसायिक रोबोट द्रुत परिवर्तन ग्रिपर श्रृंखला निर्माता र आपूर्तिकर्ता हो। हामी तपाईंलाई हाम्रो कारखानाबाट प्रतिस्पर्धी मूल्यमा थोक उच्च गुणस्तरका उत्पादनहरूमा न्यानो स्वागत गर्दछौं।
समाचार सिफारिसहरू