नेपाली
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

उच्च परिशुद्धता वर्कहोल्डिंगको लागि विश्वसनीय UPC शून्य बिन्दु स्थिति श्रृंखला निर्माता
UPC Zero Point Positioning Series को औद्योगिक OEM र ODM आपूर्तिकर्ताको रूपमा,JWGRIPसंरचनात्मक पुनरावृत्ति, मेकानिकल प्रमाणीकरण र रोबोट-मिल्ने प्यालेटहरू, चुम्बकीय पत्ता लगाउने आधारहरू र मेकानिकल जडान गर्ने हतियारहरूको लागि ठूलो निर्माण कार्य गर्दछ। यो रोबोट-कम्प्याटिबल लोकेटिंग हार्डवेयर सुइट आफ्नो अवस्थित CNC मेसिन आधारलाई ओभरहाल नगरी रोबोटिक सामग्री ह्यान्डलिङ क्षमता विस्तार गर्न चाहने निर्माताहरूको लागि उद्देश्य-निर्मित हो। यस हार्डवेयर पोर्टफोलियोको साथसाथै, मिल्दो टूलिङ्ग परिणामहरू प्राप्त गर्न सकिन्छ जब जोडी बनाइन्छशून्य बिन्दु प्यालेट श्रृंखलार जिरो प्वाइन्ट क्ल्याम्पिङ चक शृङ्खला, हाइब्रिड म्यानुअल-स्वचालित लोकेटिंग कार्यप्रवाहहरू सम्पूर्ण पसल-फ्लोरमा बनाउँदै। सबै मुख्य मिलन आयामहरूले सिमलेस क्रस-श्रृंखला अन्तरसञ्चालन योग्यताको ग्यारेन्टी गर्न एकीकृत इन्टरफेस मापदण्डहरूलाई कडाईका साथ पालना गर्दछ।
आवेदन बाधा
धेरै परम्परागत शून्य-बिन्दु हार्डवेयर सेटहरू म्यानुअल लोडिङ र अनलोडिङ सञ्चालनका लागि विशुद्ध रूपमा विकसित गरिएका छन्। जब कारखानाहरूले मानवरहित उत्पादनको लागि रोबोट हतियारहरू थप्छन्, तिनीहरू चाँडै व्यावहारिक अवरोधहरूमा भाग्छन्। मानक प्यालेटहरूमा समर्पित मेकानिकल ग्र्याबिङ सुविधाहरूको अभाव छ, साधारण चकहरूले रोबोट-डेलिभर गरिएको प्यालेटहरू स्थिर रूपमा प्राप्त गर्न सक्दैनन्, र अपरेटरहरूले पुरानो हार्डवेयर फिट रोबोट स्टेशनहरू बनाउन थप परिमार्जन कार्यको सामना गर्छन्।
यदि तपाइँ एउटै मेसिन स्टेशनमा म्यानुअल सञ्चालन र रोबोट ह्यान्डलिङ बीच लचिलो रूपमा स्विच गर्न चाहनुहुन्छ भने? धेरै प्रारम्भिक स्वचालन समाधानहरूले कार्यशालाहरूलाई स्थायी रूपमा एउटा मोड रोज्न बाध्य पार्छ। या त तपाईं पूर्ण रूपमा स्वचालित रूपमा चल्नुहुन्छ र द्रुत म्यानुअल हस्तक्षेप गुमाउनुहुन्छ, वा तपाईं म्यानुअल लोडिङमा टाँसिनुहुन्छ र लाइट-आउट उत्पादन क्षमता छोड्नुहुन्छ।
अवस्थित मेसिनहरूमा रोबोटहरू पुन: फिट गर्दा तपाईं कसरी महँगो पूर्ण-मापन हार्डवेयर प्रतिस्थापनबाट बच्न सक्नुहुन्छ? सबै प्यालेटहरू र चकहरूको पूर्ण प्रतिस्थापनले भारी पूंजी अपशिष्ट सिर्जना गर्दछ। धेरै उत्पादन प्रबन्धकहरूले मोड्युलर एड-अन हार्डवेयर खोजिरहेका छन् जुन तिनीहरूको हालको शून्य-बिन्दु पूर्वाधारसँग एकसाथ रहन सक्छ। यो श्रृङ्खलाले मूर्त व्यावहारिक मूल्य प्रदान गर्दछ
मोड्युलर टूलिङ कम्पोनेन्टहरू
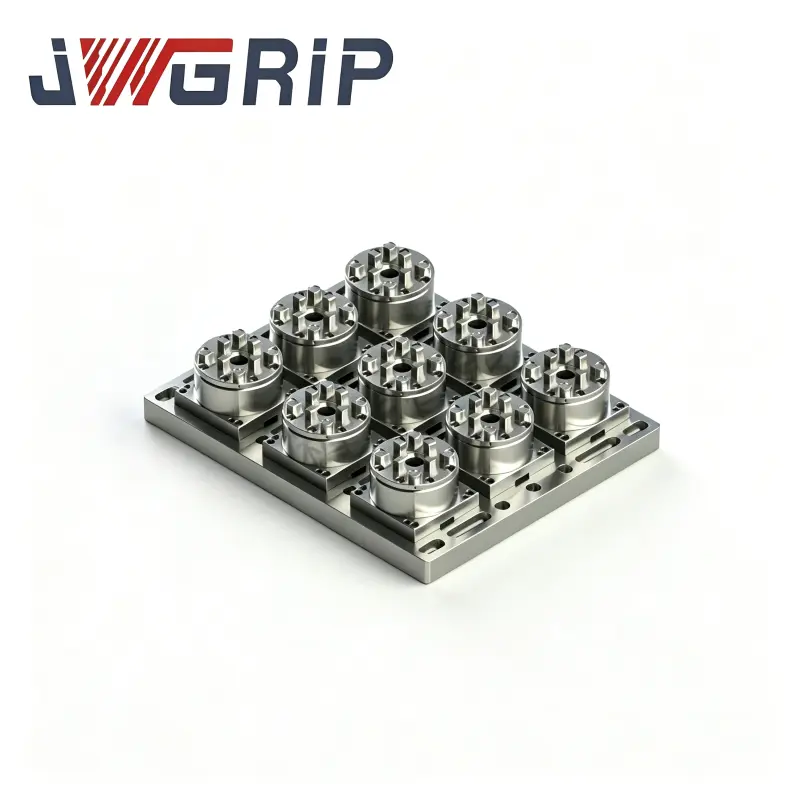
पावर चकको साथ यूपीसी शून्य पोइन्ट प्यालेट: यो एकीकृत प्यालेट एकाईले निर्मित शक्तिशाली क्ल्याम्पिङ कम्पोनेन्टहरू इम्बेड गर्दछ। प्रत्यक्ष रोबोट ग्रासिङ र प्लेसमेन्टको लागि डिजाइन गरिएको, यसले अतिरिक्त मध्यवर्ती एडेप्टरहरू हटाउँछ। यसलाई प्रत्यक्ष रूपमा मेकानिकल हतियारहरूद्वारा हस्तान्तरण गर्न सकिन्छ र मानव स्पर्श बिना नै ठाउँमा लक गर्न सकिन्छ, अप्रत्याशित अवस्थाहरूमा निरन्तर ब्याच-पार्ट प्रशोधनका लागि उपयुक्त छ।
UPC चुम्बकीय शून्य बिन्दु प्यालेट: यसले चुम्बकीय-सहायता पत्ता लगाउने तर्कलाई शुद्ध मेकानिकल लक योजनाहरू भन्दा फरक अपनाउँछ। म्याग्नेटिक प्रि-पोजिसनिङले औपचारिक मेकानिकल लकिङ प्रभावकारी हुनु अघि प्यालेटलाई ठाउँमा राख्छ। यो पूर्व-स्थिति प्रकार्यले प्रभावकारी रूपमा प्यालेट चिप्लन वा अफसेटलाई उच्च-गति रोबोट आन्दोलन र द्रुत स्थानान्तरण कार्यहरूमा रोक्छ। यसले पातलो पर्खाल वर्कपीस र हल्का तौल फिक्स्चर असेंबलीहरूको लागि उल्लेखनीय रूपमा राम्रो प्रदर्शन गर्दछ।
UPC Hinge Linkage Arm for Robot Quick Change Tool Changer: रोबोट flanges मा माउन्ट गरिएको मेकानिकल एक्जिक्युटिङ एन्डको रूपमा सेवा गर्दै, यो लिंकेज हातले टारगेट प्यालेटहरूको लागि समात्ने, उठाउने र ढुवानी गर्ने कार्यहरू गर्छ। यसको संरचनात्मक आयामहरू UPC-श्रृङ्खला प्यालेटहरूको बाहिरी प्रोफाइलसँग ठीकसँग मिल्दोजुल्दो छन्, उच्च-गति रोबोट चक्रको समयमा गलत-हटाउन र जोखिममा पर्नबाट जोगिन।
शून्य बिन्दु चकिङ प्रणालीको लागि UPC केन्द्रित खण्डहरू: यी केन्द्रित खण्डहरूले विनिमेय स्थिति सहायक घटकको रूपमा कार्य गर्दछ। तिनीहरूले प्यालेटहरू र मेशिन-साइड चक इन्टरफेस गर्दा, लामो-समय कार्यशाला सञ्चालनको क्रममा उत्पन्न हुने सानो असेंबली विचलनलाई क्षतिपूर्ति गर्दा ड्याटम सहिष्णुतालाई राम्रो बनाउँदछ। तिनीहरूले सम्पूर्ण लोकेटिंग सेटको प्रयोगयोग्य सेवा जीवन विस्तार गर्छन्।
हाइब्रिड लोडिङ मोड स्विचिङका लागि तयारी र नियमहरू
मिश्रित-मोड स्विचिङको लागि कस्तो तयारी पूरा गर्नुपर्छ?
दुवै रोबोट-सेवा UPC प्यालेटहरू र Zero Point प्यालेट शृङ्खलाबाट प्राप्त म्यानुअल रूपमा संचालित प्यालेटहरूका लागि एकीकृत मिति मानकहरू राख्नुहोस्। समान पुल-स्टड विशिष्टताहरूले समान मेसिन-साइड चकमा भौतिक आदानप्रदानको ग्यारेन्टी गर्दछ।
मोड स्विच गर्दा कुन अपरेटिङ नियमहरूमा ध्यान चाहिन्छ?
रोबोट उत्पादनबाट म्यानुअल समायोजनमा स्विच गर्दा, अपरेटरहरूले मेसिन-साइड चकलाई छुट्याउन वा परिमार्जन गर्न आवश्यक पर्दैन। तिनीहरूले UPC-श्रृङ्खला रोबोट-उन्मुख प्यालेटहरू साधारण म्यानुअल रूपमा लोड गरिएका प्यालेटहरू मात्र बदल्छन्। कुनै रि-प्रोबिङ वा ड्याटम रिसेट कार्य आवश्यक पर्दैन।
मिश्रित-मोड कार्यप्रवाहहरूमा तपाईंले के लुकेका जोखिमहरू हेर्नु पर्छ?
रोबोट ग्रासिङको वजन सीमाहरूमा ध्यान दिनुहोस्। वर्कपीस र फिक्स्चरको कुल वजनले रोबोट द्रुत परिवर्तन उपकरण परिवर्तकको लागि UPC Hinge Linkage Arm को मूल्याङ्कन गरिएको लोड भन्दा बढी हुन सक्दैन। ओभर-लोडिङले स्थिति बहाव र मेकानिकल विरूपण ट्रिगर गर्नेछ।
कार्यसम्पादन मूल्याङ्कन
रोबोटिक दोहोरिने स्थानान्तरण सटीकता: यो केवल लक पछि स्थिर स्थिति सटीकता होइन। तपाईंले रोबोट समात्ने, उठाउने, सार्ने र राख्ने सम्पूर्ण प्रक्रियामा उत्पन्न भएको स्थिति विचलनलाई पनि जाँच्न आवश्यक छ। स्थानान्तरणको क्रममा सानो विचलन धेरै प्रशोधन चक्र पछि स्पष्ट आयामी त्रुटिहरूमा विस्तार हुनेछ।
चुम्बकीय-सहयोगित संरचनाहरूको वातावरणीय अनुकूलनता: फलाममा आधारित काट्ने चिपहरूले भरिएको कार्यशालाहरूको लागि, चुम्बकीय-प्रकारको प्यालेट मोडेलहरूलाई फलामको स्क्र्यापहरूलाई चुम्बकीय सतहहरूमा टाँसिने र पत्ता लगाउने सपाटतालाई नष्ट गर्नबाट रोक्न प्रभावकारी चिप-रिपेलिंग डिजाइनहरू चाहिन्छ।
मेकानिकल-संरचना विरोधी प्रभाव प्रदर्शन: रोबोट-हात प्लेसिङ कार्यहरूले निश्चित सम्पर्क प्रभाव ल्याउँछ। हार्डवेयर संरचनात्मक बलले बारम्बार दोहोरिने प्रभावलाई अवशोषित गर्नैपर्छ, सन्दर्भ अनुहारहरू पत्ता लगाउने स्थायी विकृति बिना।
सामाग्री र शिल्प कौशल विशेषताहरु
मुख्य संरचनात्मक निकायहरूले उच्च-शक्ति निभाउने मिश्र धातु इस्पात अपनाउछन्। कुञ्जी पत्ता लगाउने सम्पर्क सतहहरू बहु-चरण सटीक पीस प्रक्रियाहरू मार्फत जान्छन्। चुम्बकीय-प्रकार प्यालेट एसेम्ब्लीहरूले बारम्बार चुम्बकीय-बल एटेन्युएशन एजिंग टेस्ट पास गर्दछ, चुम्बकीय पूर्व-स्थिति क्षमता हजारौं कार्य चक्र पछि स्थिर रहन्छ भनेर सुनिश्चित गर्न।
सबै UPC Zero Point Positioning Series कम्पोनेन्टहरूले Zero Point Clamping Chuck श्रृंखलासँग इन्टरफेस अनुकूलता कायम राख्छन्। रोबोट-सक्षम प्यालेटहरू परिचय गर्दा कारखानाहरूले अवस्थित मेसिन-साइड चकहरू खारेज गर्नुपर्दैन। अवस्थित हार्डवेयर सम्पत्तिहरूले नयाँ स्वचालित उत्पादन लेआउटमा कार्य जारी राख्न सक्छ।
गैर-मानक परिमार्जन समर्थनले ग्रासिङ ग्रूभ आयामहरू, चुम्बकीय-बल तीव्रता समायोजन र लिङ्केज-आर्म माउन्टिङ फ्ल्यान्ज आकारहरू समावेश गर्दछ, बजारमा विभिन्न मुख्यधारा रोबोट-ब्रान्ड फ्ल्यान्ज मापदण्डहरूमा अनुकूलन गर्दछ।
दैनिक मर्मतसम्भार
रोबोट-उन्मुख लोकेटिंग हार्डवेयरले साधारण स्थापनाले मात्र पूर्ण प्रदर्शन प्रदान गर्दैन। दैनिक व्यवस्थापनले रोबोट-मोशन प्यारामिटर ट्युनिङ, चुम्बकीय सतहहरूमा नियमित चिप सफाई र लिङ्केज-आर्म संयुक्त क्लियरेन्सको आवधिक निरीक्षणलाई संयोजन गर्नुपर्छ। उच्च-ग्रेड मोड्युलर हार्डवेयरले पनि लुकेका जोखिमहरू उत्पादन गर्नेछ यदि नियमित मर्मतका चरणहरू हटाइयो भने। धेरै स्वचालन-प्रोजेक्ट कम-कार्यसम्पादन केसहरू हार्डवेयरको दोषहरूको सट्टा उपेक्षित दैनिक निरीक्षणबाट उत्पन्न हुन्छन्।



- View as

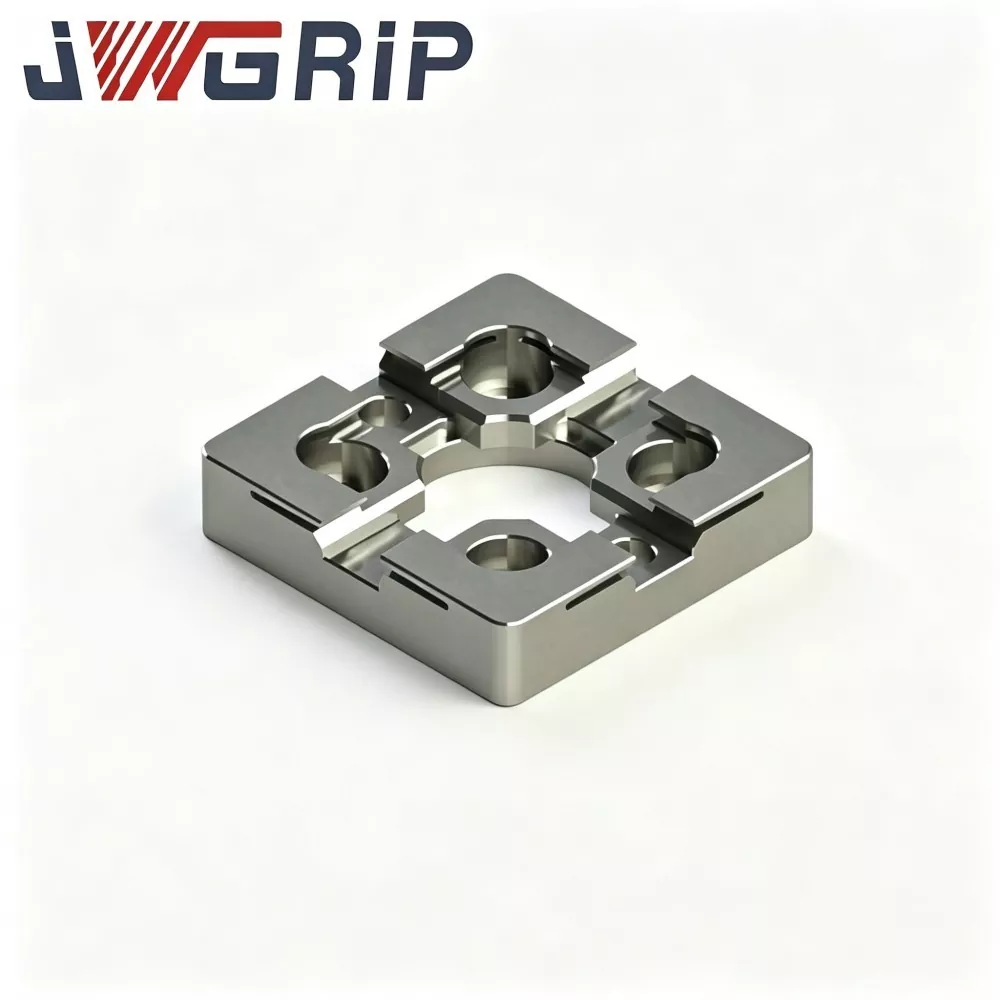
शून्य बिन्दु क्ल्याम्पिङ प्रणालीको लागि UPC केन्द्रित खण्डहरू
JWGRIP चीनमा शून्य प्वाइन्ट क्ल्याम्पिङ प्रणालीको लागि अनुकूलित UPC सेन्टरिङ खण्डहरूको व्यावसायिक निर्माता र आपूर्तिकर्ता हो, स्टकमा मानक विशिष्टताहरू सहित। UPC शून्य-बिन्दु चकिङ प्रणालीहरूको लागि व्यावसायिक रूपमा डिजाइन गरिएको आवश्यक सहायक सहायक उपकरणहरूको रूपमा, यी केन्द्रित खण्डहरूले शून्य-पोइन्ट क्ल्याम्पिङ एकाइहरूको लागि कोर मिल्दो र मर्मत कम्पोनेन्टको रूपमा काम गर्दछ। उच्च-कठोरता मिश्र धातु इस्पात सामग्रीहरू र मानकीकृत सटीक प्रशोधन प्रविधि अपनाएर, तिनीहरू सीधै सबै UPC मानक शून्य-बिन्दु चकहरूमा अतिरिक्त सहायक सामानहरू बिना अनुकूलन गर्न सकिन्छ, मानकीकृत एसेम्बली र विभिन्न फिक्स्चर मिलान र उपकरण अपग्रेडिंग मागहरू पूरा गर्न अनुकूलित परिमार्जनलाई समर्थन गर्दछ।
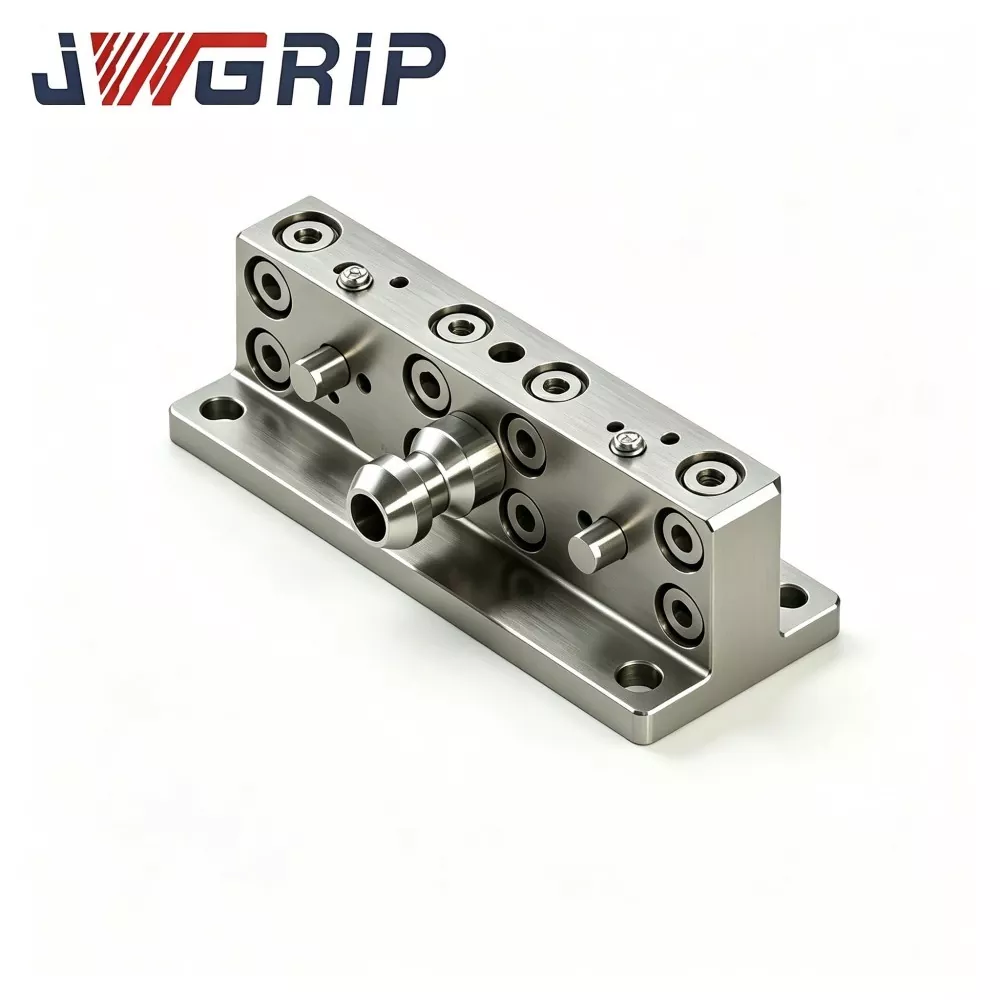
UPC Hinge Linkage Arm रोबोट द्रुत परिवर्तन उपकरण परिवर्तकको लागि
JWGRIP चीनमा रोबोट क्विक चेन्ज टूल चेन्जरको लागि UPC Hinge Linkage Arm को एक पेशेवर OEM निर्यातक हो। यो एक कोर संरचनात्मक जडान कम्पोनेन्ट हो जुन विशेष रूपमा रोबोट स्वचालित फिक्स्चर स्वैप र मानवरहित सीएनसी लचिलो उत्पादन कक्षहरूको लागि डिजाइन गरिएको हो। रोबोट एन्ड इफेक्टर र यूपीसी शून्य-पोइन्ट प्यालेट सेटहरू बीचको मुख्य बल-प्रसारण माध्यमको रूपमा सेवा गर्दै, यो अप्टिमाइज गरिएको काज लिङ्केज हातले अतिरिक्त वायवीय र हाइड्रोलिक ड्राइभिङ उपकरणको आवश्यकतालाई हटाउँदै, रोबोट एक्सिस मोशन मार्फत विशुद्ध रूपमा शून्य-बिन्दु प्यालेटहरूको मेकानिकल लक र अनलक गर्ने अनुभव गर्दछ।
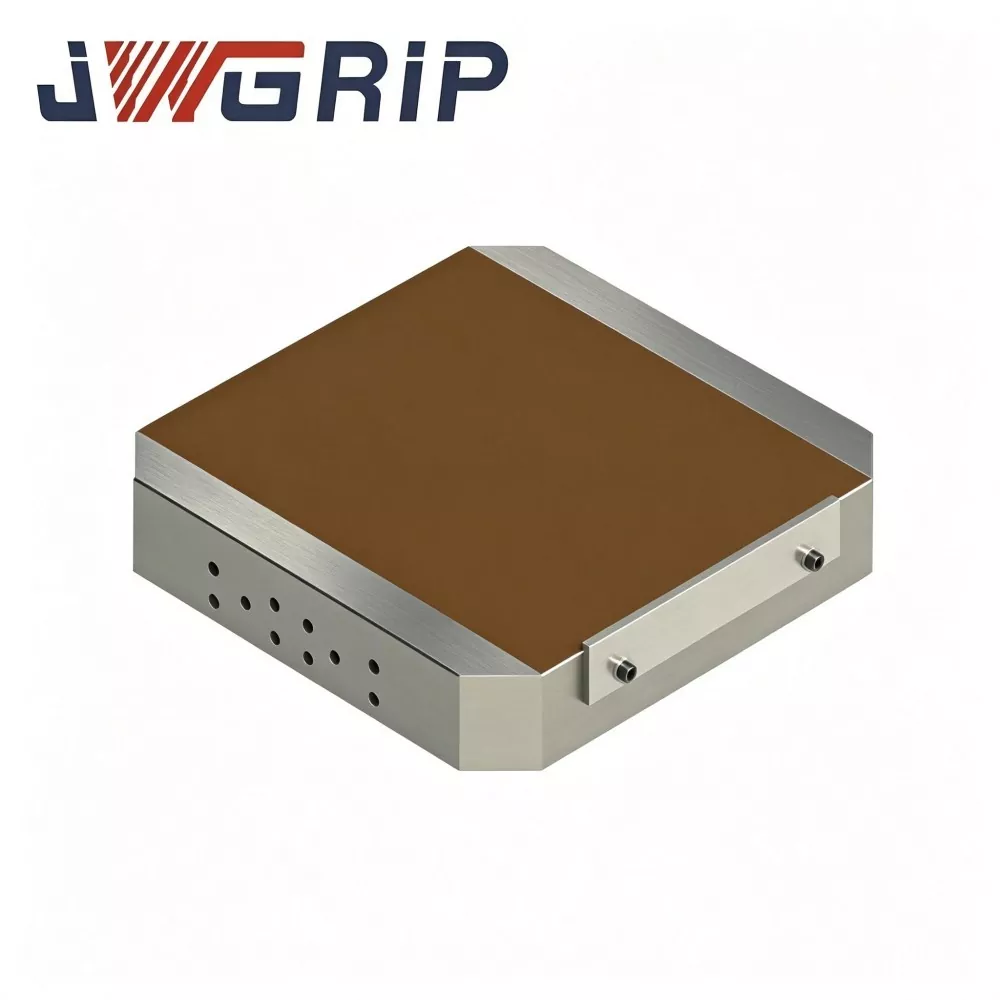
UPC चुम्बकीय शून्य बिन्दु प्यालेट
JWGRIP चीनमा एक पेशेवर निर्यातक र कारखाना-प्रत्यक्ष थोक बिक्रेता हो, जसले UPC चुम्बकीय शून्य प्वाइन्ट प्यालेट आपूर्ति गर्दछ र CNC मिलिङ, ग्राइंडिङ र EDM कार्यशालाहरूको लागि अनुकूलन उच्च-दक्षता क्ल्याम्पिङ समाधानहरू प्रदान गर्दछ। यो एकीकृत प्यालेट एकाईले परम्परागत मेकानिकल क्ल्याम्पिङ जबडाको भौतिक सीमाहरू तोड्दै, उच्च-प्रदर्शन स्थायी-चुम्बक चकको साथ मानक UPC शून्य-बिन्दु द्रुत-परिवर्तन स्थिति निर्माणलाई मर्ज गर्दछ।
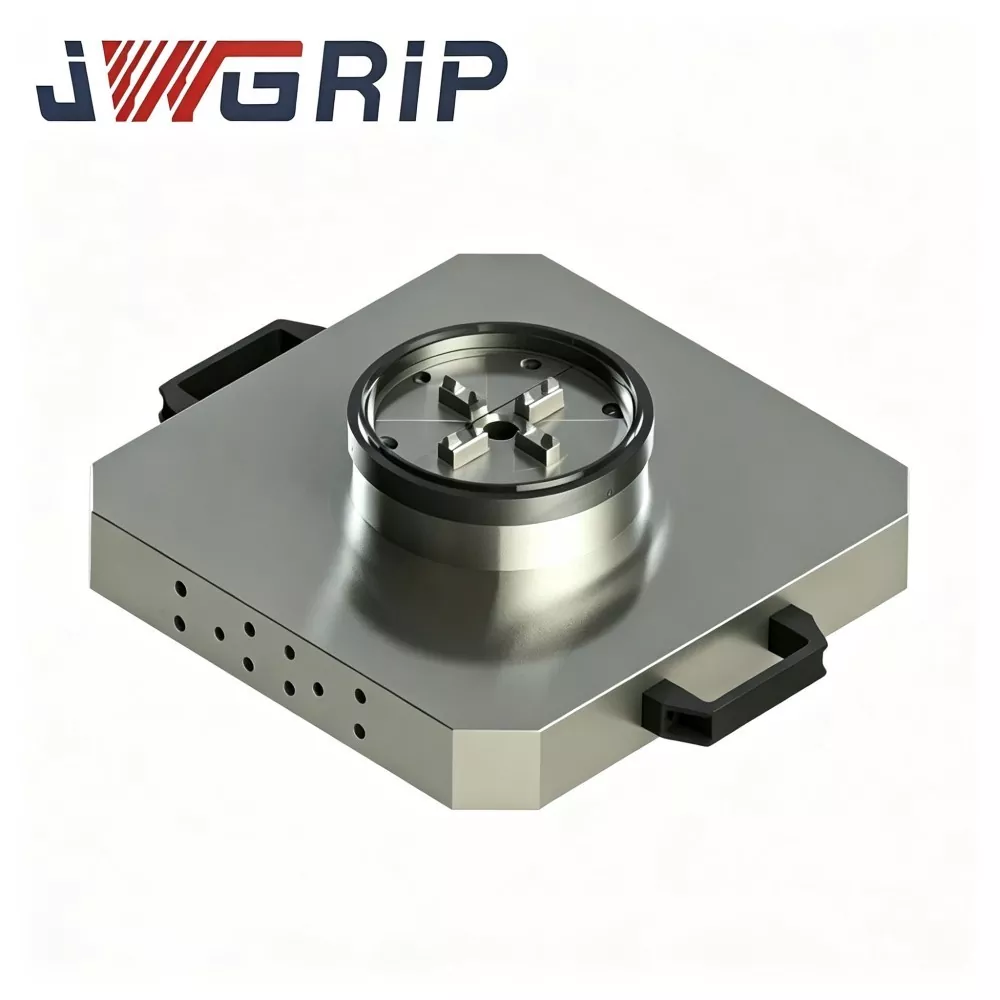
UPC शून्य बिन्दु प्यालेट पावर चक संग
JWGRIP चीनमा पावर चकको साथ पेशेवर UPC Zero Point Pallet को निर्माता र आपूर्तिकर्ता हो। यो आधुनिक टर्निङ मिलिङ कम्पोजिट मेसिन र ठाडो मेसिनिङ केन्द्रहरूको लागि उच्च परिशुद्धता एकीकृत क्ल्याम्पिङ फिक्स्चर टेलर-मेड हो। यो उत्पादनले अभिनव रूपमा UPC-मानक शून्य-बिन्दु लक गर्ने संयन्त्र र पावर चकलाई एक मोनोलिथिक प्यालेट संरचनामा एकीकृत गर्दछ, अलग खरिद र शून्य-बिन्दु आधार र स्वतन्त्र चक सामानहरूको साइट असेम्बलीको आवश्यकतालाई हटाउँदै।
JWGRIP चीनमा व्यावसायिक UPC शून्य बिन्दु स्थिति श्रृंखला निर्माता र आपूर्तिकर्ता हो। हामी तपाईंलाई हाम्रो कारखानाबाट प्रतिस्पर्धी मूल्यमा थोक उच्च गुणस्तरका उत्पादनहरूमा न्यानो स्वागत गर्दछौं।
समाचार सिफारिसहरू