नेपाली
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

राउन्ड बेस सेल्फ-सेन्टरिङ भिसेस निर्माता प्रेसिजन वर्कहोल्डिङका लागि
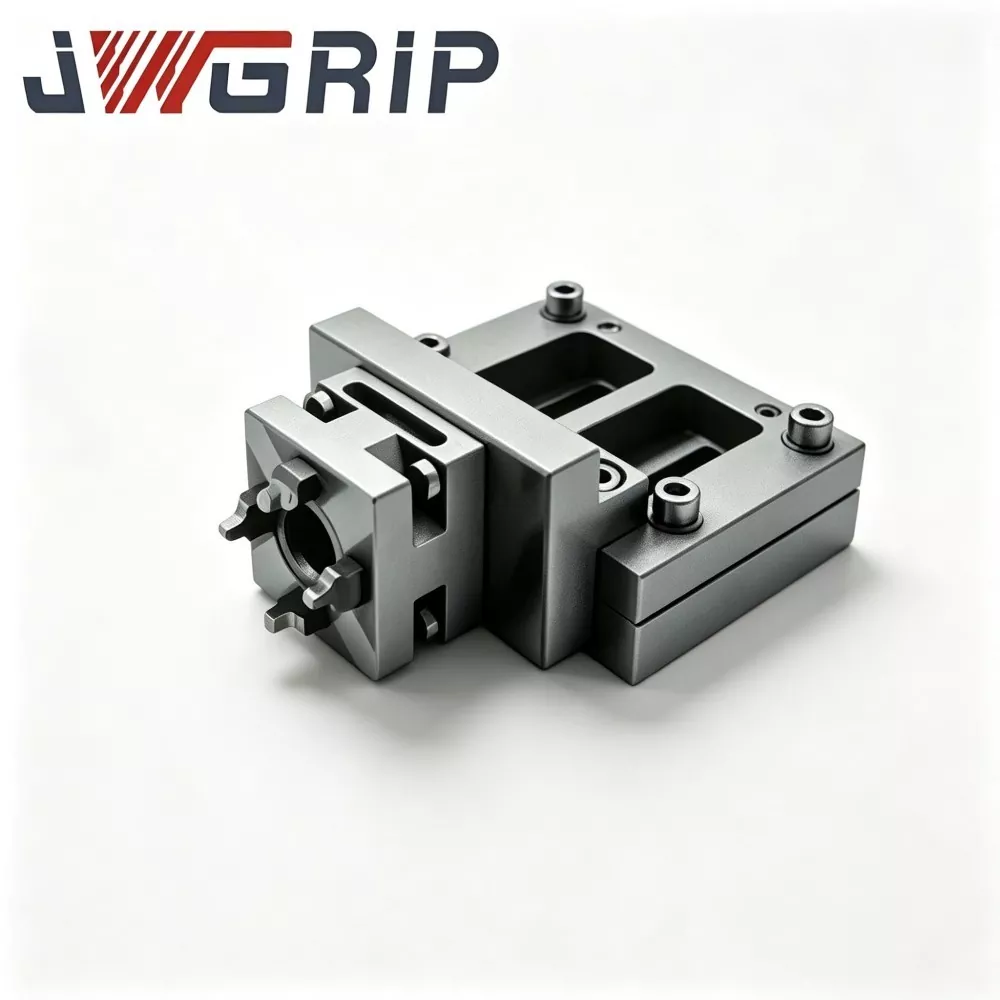
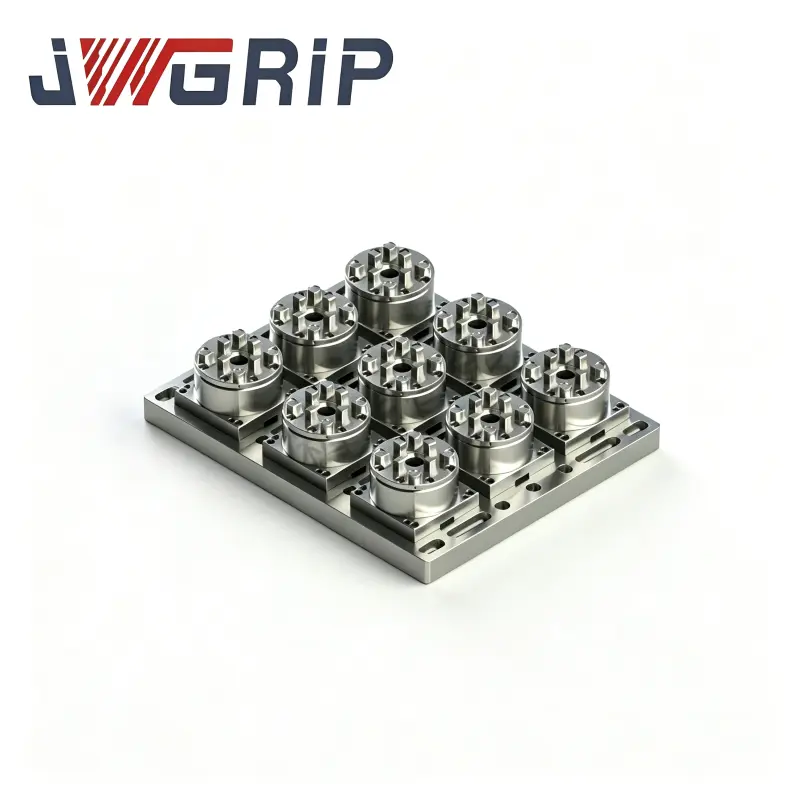
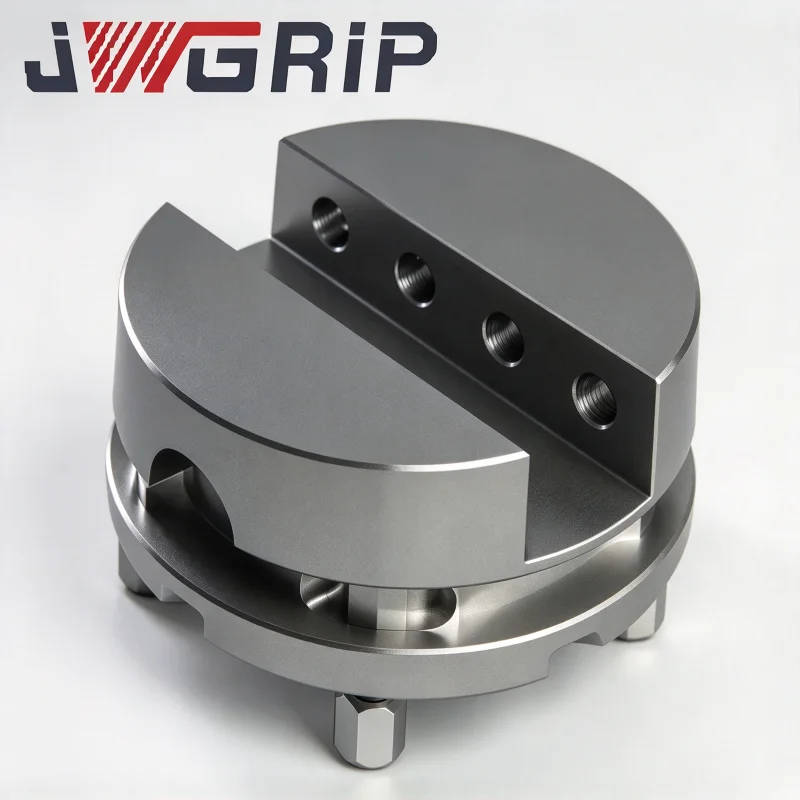
राउन्ड बेस सेल्फ-सेन्टरिङ भिसेसको मूल-उपकरण आपूर्तिकर्ताको रूपमा,JWGRIPसर्कुलर बेस कास्ट-फोर्ज्ड बडीहरू, फराकिलो-खुल्ने जबडा एसेम्बलीहरू र रोटरी-कम्प्याटिबल शून्य-पोइन्ट जडान फ्ल्यान्जहरू पाँच-अक्ष मेशिनिंग कार्यशालाहरू र बारम्बार कोणीय वर्कपीस अनुक्रमणिकाको साथ फिक्स्चर इन्टिग्रेटरहरूको लागि रोटेशनल रिपीटेबिलिटी प्रमाणीकरणको साथ उत्पादन गर्दछ। यो गोलाकार-बेस क्ल्याम्पिङ हार्डवेयरले फिक्स्चरबाट भागहरू नहटाई वर्कपीस पुन: अभिमुखीकरण सक्षम गर्दछ।
यसले बहु-उद्देश्यीय क्ल्याम्पिङ स्टेशनहरू H125 श्रृंखला हेवी ड्यूटी सेल्फ-सेन्टरिङ भाइजसँग जोडिएको बनाउन सक्छ।शून्य बिन्दु प्यालेट श्रृंखला, फिक्स्ड-अभिविन्यास भारी मिलिङ र अनुक्रमित कोणीय बहु-सतह मेसिनिङ कभर। कडा सर्कुलर-रन-आउट र जबडा-सिंक्रोनाइजेसन आयामी नियन्त्रणहरू उत्पादनको क्रममा लागू गरिन्छ।
सामान्य फिक्स्चर कमजोरीहरू
धेरै पाँच-अक्ष कार्यशालाहरू कोणीय अनुक्रमणिका कार्यको लागि वर्ग-आधार भिज एकाइहरूमा निर्भर हुन्छन्। स्क्वायर-बेस भिजहरूले अपरेटरहरूलाई अनक्ल्याम्प गर्न, पुन: घुमाउन र पुन: डायल-सङ्केत सम्पूर्ण फिक्स्चरलाई जब पनि नयाँ वर्कपीस कोण आवश्यक हुन्छ। यो दोहोरिएको पुन: समायोजनले ठूलो मात्रामा बहुमूल्य मेसिन रनटाइम र म्यानुअल श्रम खपत गर्दछ।
म्यानुअल पुन: अनुक्रमणिकाले ब्याच-उत्पादित घटकहरूमा कस्तो जोखिम ल्याउनेछ?
प्रत्येक चोटि तपाईंले फिक्स्चर रिलिज र रिपोजिसन गर्नुहुन्छ, नयाँ स्थिति त्रुटि प्रस्तुत हुन सक्छ। संचयी कोणीय विचलनले बहु-सतह सुविधाहरूलाई गलत बनाउनेछ, परिणामस्वरूप गैर-अनुरूप भागहरू जसले रेखाचित्र ज्यामितीय-सहिष्णुता आवश्यकताहरू पूरा गर्न सक्दैन।
पसलहरूले म्यानुअल डायल-गेज कार्यलाई कोणीय स्थितिको लागि कसरी कम गर्न सक्छन्?
केही कारखानाहरूले साधारण फ्ल्याट-बेस भिजहरूसँग रोटरी टेबलहरू जोड्ने प्रयास गर्छन्। यो संयोजनले समग्र स्ट्याक-अप उचाइ नाटकीय रूपमा बढाउँछ। अत्यधिक कुल उचाइले उपकरण-टक्करको सम्भावना बढाउँछ र वास्तविक सामग्री हटाउनको लागि उपलब्ध प्रभावकारी Z-अक्ष यात्रा घटाउँछ।
के सर्कुलर-बेस क्ल्याम्पिङ पूर्ण-रोटेशनल लगातार मेसिनिङका लागि मात्र उपयोगी छ?
एकदम उल्टो। धेरैजसो व्यावहारिक उत्पादन परिदृश्यहरूले अलग अनुक्रमणिका-र-लक अपरेशनहरू प्रयोग गर्छन्। गोलाकार आधारले अपरेटरहरूलाई धेरै निश्चित कार्य कोणहरू सेट गर्न, संरचनालाई कडा रूपमा लक गर्न, र काट्ने चक्रको समयमा निरन्तर कताई बिना स्थिर मिलिङ वा ड्रिलिंग कार्यान्वयन गर्न अनुमति दिन्छ।
कार्यात्मक भिन्नताहरू
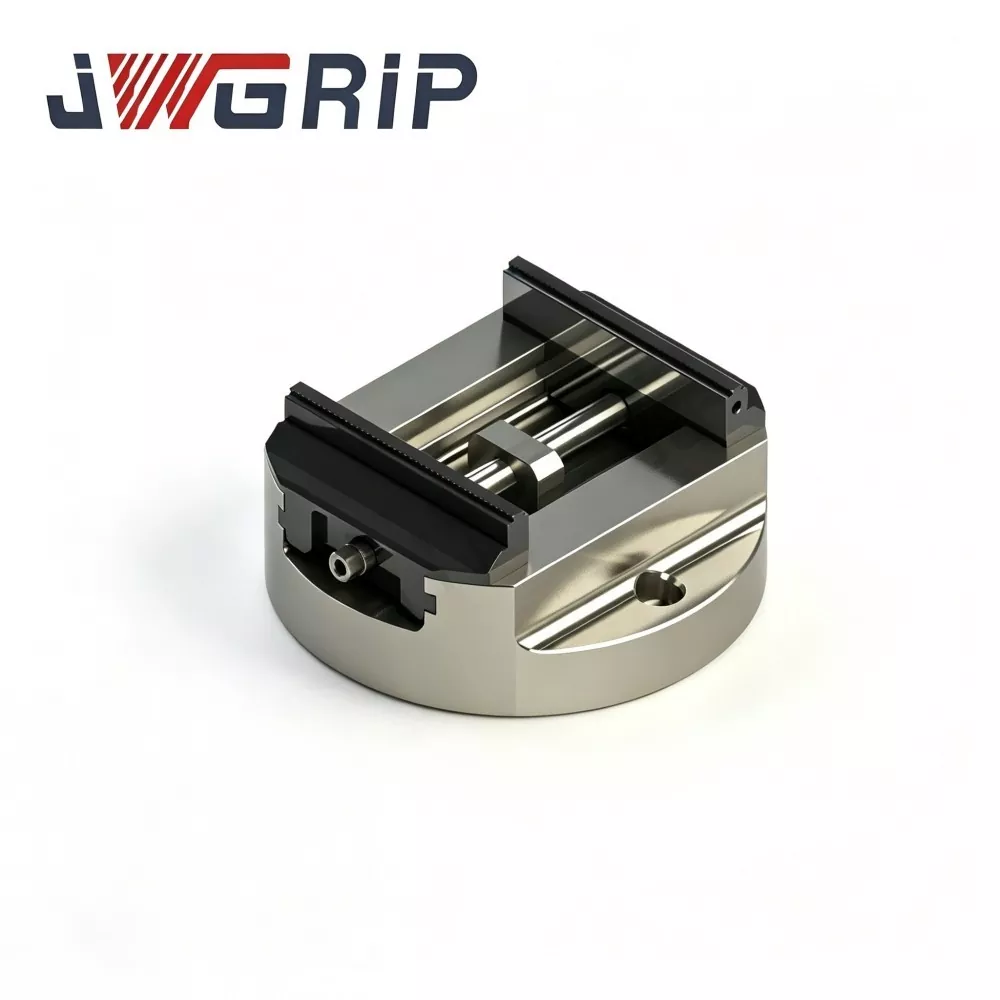
वाइड क्ल्याम्पिङ दायरा राउन्ड बेस सेल्फ सेन्ट्रिङ भाइज: गोलाकार-आधार रोटरी क्षमता कायम राख्दै अतिरिक्त-फराकिलो जबडा खोल्ने अवधि प्रदान गर्दछ। यसले साना कम्प्याक्ट खाली देखि अपेक्षाकृत फराकिलो प्रोफाइल वर्कपीस सम्म, विविध खाली आयामहरू सूट गर्दछ। अपरेटरहरूले पूरै भिज एसेम्बलीलाई बारम्बार स्वैप नगरी विभिन्न भाग आकारहरू ह्यान्डल गर्न सक्छन्।
५ एक्सिस मेसिनिङका लागि हेभी ड्युटी राउण्ड बेस सेल्फ सेन्ट्रिङ भाइज: गाढा गोलाकार आधार संरचना र प्रबलित आन्तरिक लकिङ मेकानिज्मसँग निर्मित। यसले भारी-स्टक-हटाउने पाँच-अक्ष मिलिङको समयमा उत्पन्न शक्तिशाली काटन बलहरू कायम राख्छ। कोण अनुक्रमणिका पछि, लक संरचनाले माइक्रो-कम्पनलाई हटाउँछ जसले अन्यथा सतहको अन्त्यलाई घटाउँछ।
उच्च शुद्धता राउन्ड बेस सेल्फ सेन्ट्रिङ CNC Vise: उच्च परिशुद्धता सहिष्णुता-महत्वपूर्ण कार्यहरूको लागि अनुकूलित। कडा गोलाकार-रन-आउट नियन्त्रण र फाइन-फिनिस्ड जब सिंक्रोनस कम्पोनेन्टहरू दर्जनौं अनुक्रमणिका-र-लकिङ चक्रहरू पछि पनि केन्द्रित विचलन न्यूनतम राख्छन्। यो मोल्ड-सम्बन्धित भागहरू र सटीक मेकानिकल कम्पोनेन्ट निर्माणमा फिट हुन्छ।
सञ्चालन दिशानिर्देशहरू
अनुक्रमणिका पछि तपाईं रोटरी लचिलोपन र स्थिर-राज्य कठोरतालाई कसरी सन्तुलन गर्नुहुन्छ? यदि तपाइँ लक्ष्य कोणमा पुग्दा एकपटक एकाइले बलियो रूपमा लक गर्न सक्दैन भने नि: शुल्क-घुमाउने क्षमताको मतलब केहि छैन। कुनै पनि कटिङ पास सुरु गर्नु अघि सधैं पूर्ण लकिङ टर्क अनुप्रयोग पूरा गर्नुहोस्। आंशिक तालाले काट्ने भार अन्तर्गत सानो कोणीय बहाव उत्पादन गर्नेछ।
सर्कुलर-बेस हार्डवेयरलाई शून्य-बिन्दु टूलिङसँग मिलाउँदा के गल्तीहरू प्रायः हुन्छन्? प्रयोगकर्ताहरूले कहिलेकाहीँ मेशिन-टेबल अक्षहरूबाट घुमाउने गतिको साथ भिजको रोटरी प्रकार्यलाई भ्रमित गर्छन्। गोलाकार आधारले म्यानुअल स्थिरता-स्तर कोणीय प्रिसेट प्रदान गर्दछ; यसले नेटिभ पाँच-अक्ष मेसिन रोटरी अक्षहरू प्रतिस्थापन गर्दैन। यो प्रकार्यलाई गलत बुझ्दा गलत प्रोग्रामिङ सन्दर्भ सेटिङहरू सिर्जना हुनेछ।
तपाईंले रोटरी-बेस सेटअपहरूको लागि जबडा कन्फिगरेसन कसरी चयन गर्नुपर्छ? कडा जबडाहरू नियमित सममित ठोस खाली ठाउँहरूको लागि राम्रोसँग काम गर्छन्। जब तपाइँ अनियमित कास्ट वा नक्कली भागहरू समात्नुहुन्छ, घुमाउरो क्ल्याम्पिङको समयमा आंशिक बिन्दु-लोडिङलाई रोक्न, मिल्दो सम्पर्क रूपहरू सिर्जना गर्न मेसिन योग्य सफ्ट-जाउ इन्सर्टहरू अपनाउनुपर्छ।
पूरक वर्कहोल्डिङ हार्डवेयरको साथ मिश्रित-मोड क्ल्याम्पिङ स्टेशनहरू कसरी निर्माण गर्ने?
कुन एप्लिकेसन परिदृश्यहरू H125 श्रृंखला हेभी ड्यूटी सेल्फ-सेन्टरिङ भिजको साथमा संयुक्त परिनियोजनमा फिट हुन्छन्?
मिश्रित अर्डरहरू प्राप्त गर्ने कारखानाहरूले बहु-कोण अनुक्रमणिका कार्यहरूका लागि गोलाकार-आधार एकाइहरू, र निश्चित-अभिमुखीकरण उच्च-बल मिलिङका लागि भारी-शुल्क वर्ग-आधार भिजहरू भएका अन्य स्टेशनहरूसँग केही मेसिन स्थितिहरू सुसज्जित गर्न सक्छन्। यो लेआउटले मिश्रित-अर्डर आगमन कार्यको लागि स्रोत आवंटनलाई अनुकूलन गर्दछ।
जीरो प्वाइन्ट प्यालेट शृङ्खलासँग जोड्दा के व्यावहारिक फाइदाहरू आउँछन्?
गोलाकार-आधार भिज मेसिन कार्य खाम बाहिर प्यालेटहरूमा माउन्ट गर्न सकिन्छ। अपरेटरहरूले बेन्चमा वर्कपीस क्ल्याम्पिङ र कोण प्रिसेटिङ पूरा गर्छन्, त्यसपछि सम्पूर्ण एसेम्बलीलाई मेसिन-साइड लोकेटिंग चकहरूमा स्थानान्तरण गर्छन्। यसले अन-मेसिन सेटअप र अनुक्रमणिका समयलाई धेरै घटाउँछ।
के तौल सम्बन्धी जोखिमहरू रोक्नु पर्छ?
गोलाकार आधारले अतिरिक्त संरचनात्मक मास थप्छ। vise प्लस कच्चा खाली को कुल संयुक्त मास गणना गर्नुहोस्। निश्चित गर्नुहोस् कि मेसिन रोटरी-टेबल पेलोड र प्यालेट रेटेड लोड कहिल्यै नाघेको छैन। ओभर-लोडिङले मेसिन-टेबल शुद्धतालाई हानि पुर्याउँछ र मेकानिकल पहिरनलाई गति दिन्छ।
सामग्री र निर्माण हाइलाइटहरू
गोलाकार आधार शरीर एकीकृत कास्ट-नक्कली मिश्र धातु इस्पात अपनाउछ। सर्कुलर-रन-आउट त्रुटि नियन्त्रण गर्न रोटरी मिलन सतहहरू बहु-चरण सटीक ग्राइन्डिङ मार्फत जान्छन्। आन्तरिक इन्डेक्स-लकिङ कम्पोनेन्टहरूले बारम्बार कोण समायोजन चक्रबाट पहिरन प्रतिरोध गर्न कार्बराइज्ड र क्वेन्च्ड स्टिल प्रयोग गर्छन्। जबडा सिंक्रोनस ट्रान्समिशन एसेम्बलीहरूले आधार रोटेशनल स्थितिको पर्वाह नगरी स्थिर आत्म-केन्द्र प्रदर्शन कायम राख्छन्।
प्रत्येक समाप्त इकाईले उत्पादन कार्यशाला छोड्नु अघि रोटरी रन-आउट निरीक्षण, केन्द्र-सटीकता परीक्षण र लक-बल प्रमाणीकरण पास गर्दछ। माउन्टिंग फ्ल्यान्ज आयामहरूले मुख्यधारा शून्य-बिन्दु प्यालेट इन्टरफेसहरूसँग अनुकूलता कायम राख्छ।
अनुकूलन योग्य विकल्पहरूले परिमार्जित जबडा खोल्ने सीमाहरू, विशेष-उचाइ गोलाकार आधारहरू र गैर-मानक माउन्टिङ होल लेआउटहरूलाई अद्वितीय पाँच-अक्ष फिक्स्चर आवश्यकताहरू पूरा गर्न कभर गर्दछ।
परिचालन नोटहरू
रोटरी मिलन अन्तरले बिस्तारै राम्रो चिप्स र कूलेंट अवशेषहरू उत्पादन चक्रमा जम्मा गर्नेछ। घुमाउने सम्पर्क सतहहरू बीचमा फसेको अवशेषले रन-आउट त्रुटि प्रस्तुत गर्नेछ र लकिङको कडापनलाई कमजोर बनाउँछ। रोटरी इन्टरफेसहरूको नियमित विघटन-सहायता सफा गर्न सकिँदैन। राम्रोसँग निर्मित गोलाकार-आधार हार्डवेयरले पनि दीर्घकालीन निरन्तर उत्पादनमा रोटरी क्लियरेन्स स्पेस भित्र भग्नावशेषहरू निर्माण गरेमा कोणीय पुनरावृत्तिमा गिरावट आउनेछ।



- View as
उच्च सटीकता राउन्ड बेस सेल्फ-केन्द्रित CNC Vise
JWGRIP चाइनामा 5 एक्सिस मेसिनिङका लागि अनुकूलित उच्च सटीकता राउन्ड बेस सेल्फ-सेन्टरिङ सीएनसी भिजको व्यावसायिक निर्माता र आपूर्तिकर्ता हो, छिटो विश्वव्यापी डेलिभरीको लागि स्टकमा मानक मोडेलहरू सहित। यो 5-अक्ष र जटिल बहु-अक्ष सीएनसी मेसिनिङ अपरेसनहरूको लागि व्यावसायिक रूपमा इन्जिनियर गरिएको एक उच्च-परिशुद्धता एकीकृत सीएनसी कार्य होल्डिङ फिक्स्चर हो। प्रिमियम डक्टाइल आइरन बडी र इन्डक्सन-कठोर गाइडवे ढाँचा अपनाउदै, यसले अल्ट्रा-उच्च दोहोरिने योग्य क्ल्याम्पिङ कार्यसम्पादन, कम्प्याक्ट स्पेस-सेभिंग लेआउट र उच्च-कठोरता काट्ने स्थिरतालाई एकल एकीकृत इकाईमा एकीकृत गर्दछ।
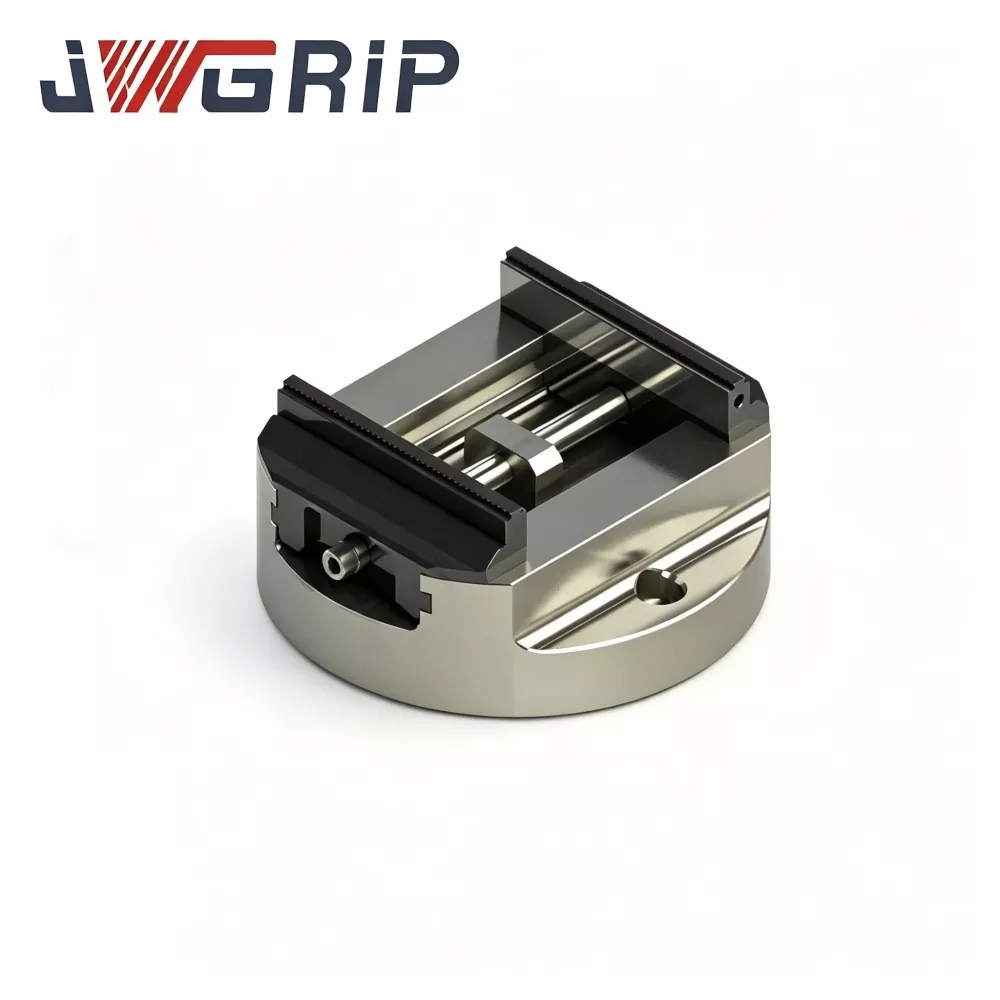
5 अक्ष मेसिनिङका लागि हेभी-ड्युटी राउन्ड बेस सेल्फ-सेन्टरिङ भाइज
JWGRIP चीनमा ५ एक्सिस मेसिनिङका लागि नयाँ डिजाइन हेभी-ड्युटी राउण्ड बेस सेल्फ-सेन्टरिङ भाइजको व्यावसायिक निर्माता र आपूर्तिकर्ता हो, समयमै परियोजना डेलिभरीको लागि स्टकमा मानक विनिर्देशहरू सहित। यो एक उद्देश्य-निर्मित एकीकृत उच्च-कठोरता क्ल्याम्पिंग फिक्स्चर हो जुन उच्च-लोड 5-अक्ष एक साथ मेसिनिंग, क्र्याडल-प्रकार र रोटरी टेबल प्रशोधन परिदृश्यहरूको लागि व्यावसायिक रूपमा अनुकूलित छ। अपग्रेड गरिएको गाढा राउन्ड आधार संरचना र उच्च-गुणस्तरको सामग्री र कठोर औद्योगिक उत्पादन मापदण्डहरूद्वारा निर्मित, यसले एकल एकीकृत इकाईमा बलियो एन्टी-ओभरटर्निंग कठोरता, उच्च-दक्षता वर्कपीस सेटअप र टिकाऊ मोड्युलर संरचनालाई एकीकृत गर्दछ।

वाइड क्ल्याम्पिंग दायरा राउन्ड बेस सेल्फ-सेन्टरिंग भाइज
JWGRIP चीनमा वाइड क्ल्याम्पिङ दायरा राउन्ड बेस सेल्फ-सेन्टरिङ भाइजको व्यावसायिक निर्माता र आपूर्तिकर्ता हो, स्टकमा मानक मोडलहरू पूर्ण रूपमा विभिन्न परियोजना वितरण मागहरू पूरा गर्न। यो CNC रोटरी टेबल, 4-अक्ष र 5-अक्ष बहु-अक्ष मेसिनिंग कार्यप्रवाहहरूको लागि विशेष रूपमा विकसित गरिएको नयाँ इन्जिनियर गरिएको एकीकृत परिशुद्धता क्ल्याम्पिङ फिक्स्चर हो। अप्टिमाइज्ड राउन्ड आधार संरचनात्मक डिजाइन अपनाउदै र कडा उच्च-गुणस्तरको औद्योगिक मापदण्ड अन्तर्गत निर्मित, यसले फराकिलो दायरा क्ल्याम्पिंग क्षमता र उच्च-स्थिरता रोटरी पोजिशनिङ प्रकार्यलाई एकल इकाईमा एकीकृत गर्दछ।
JWGRIP चीनमा व्यावसायिक राउन्ड बेस सेल्फ-सेन्टरिंग भिसेस निर्माता र आपूर्तिकर्ता हो। हामी तपाईंलाई हाम्रो कारखानाबाट प्रतिस्पर्धी मूल्यमा थोक उच्च गुणस्तरका उत्पादनहरूमा न्यानो स्वागत गर्दछौं।
समाचार सिफारिसहरू