नेपाली
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик


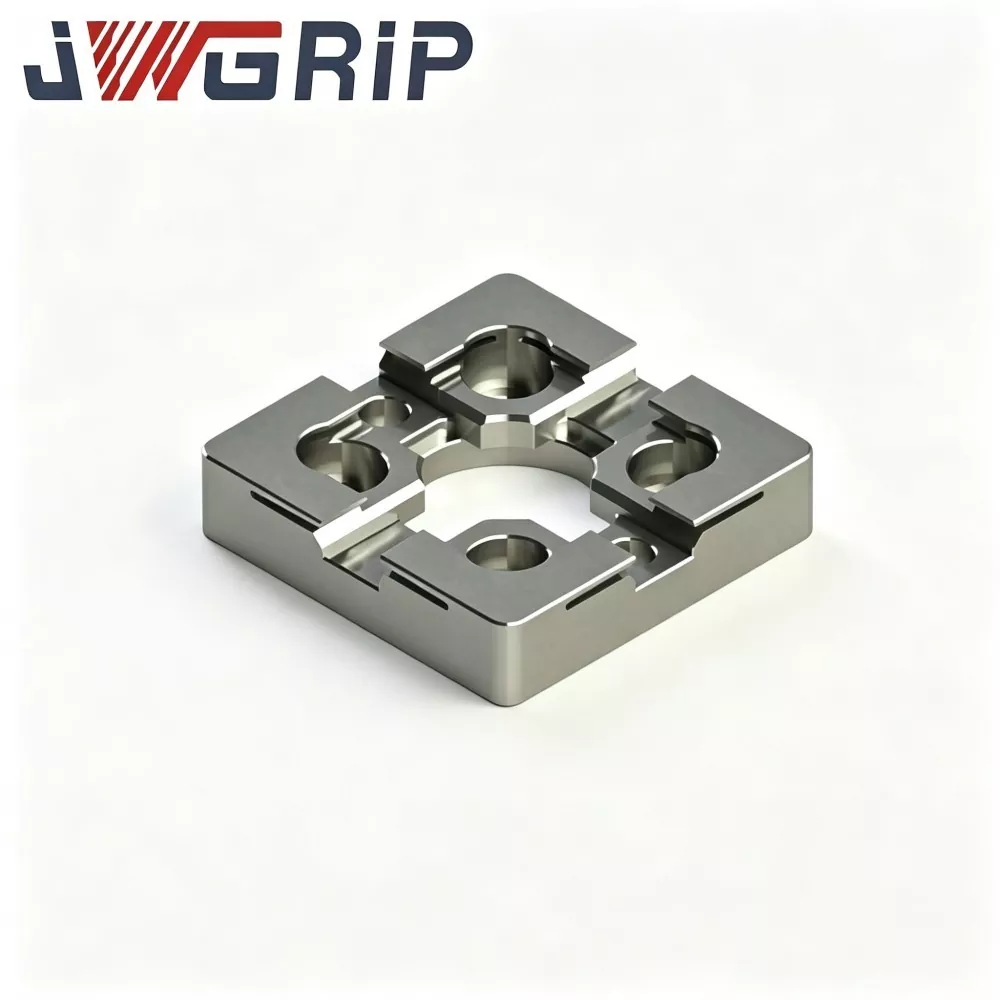

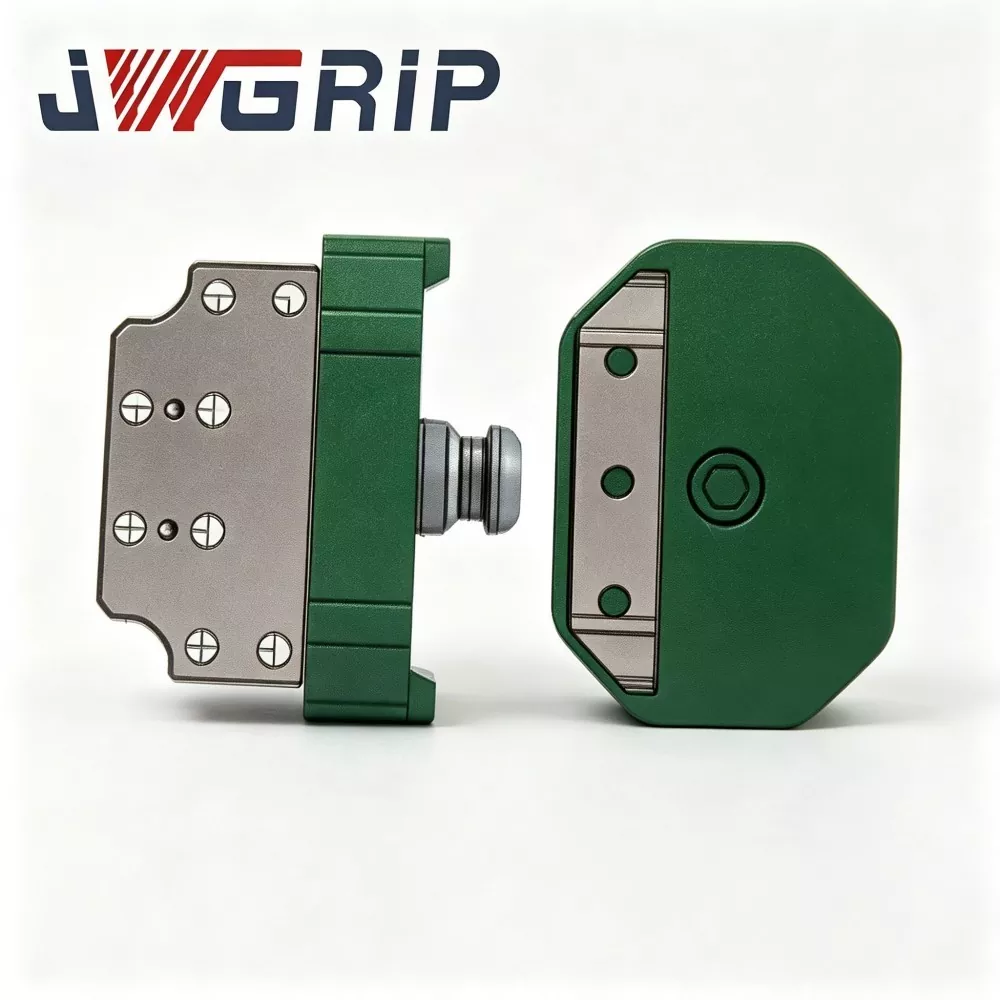
रोबोट द्रुत परिवर्तन ग्रिपर ट्रे युग्मन
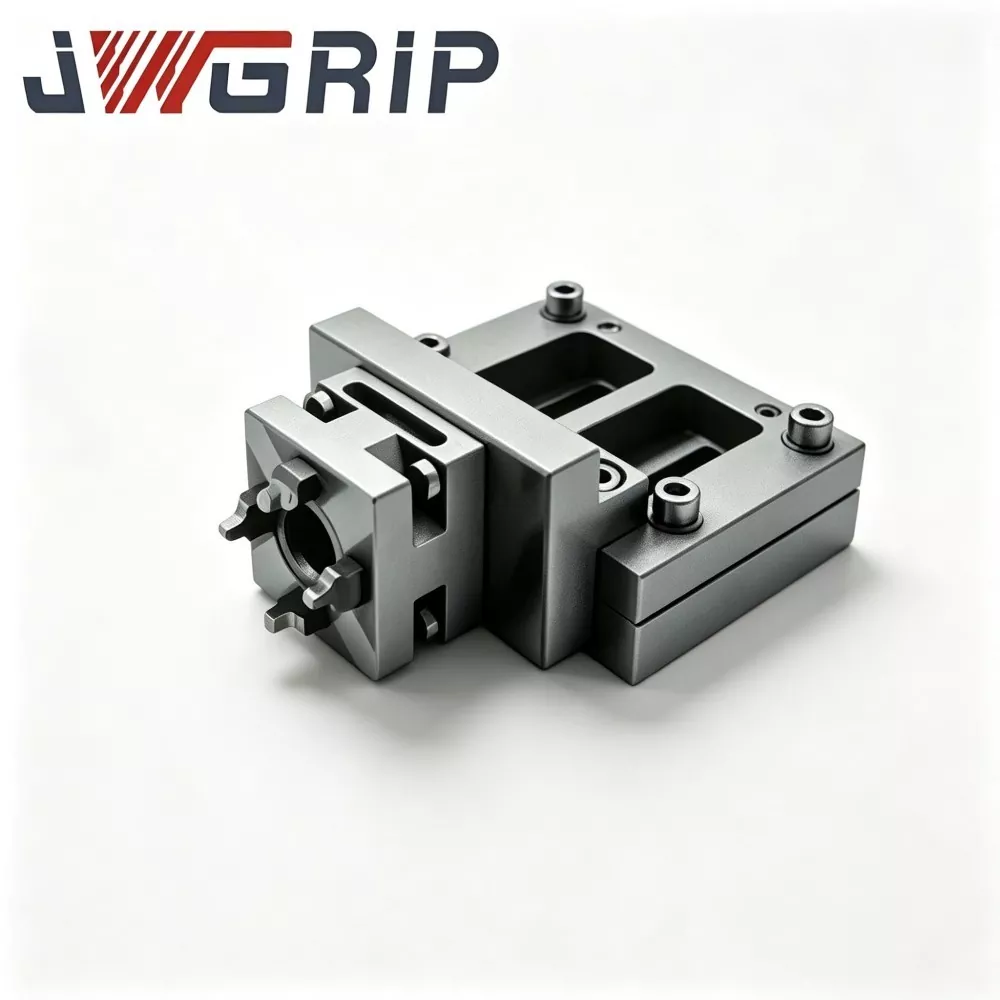
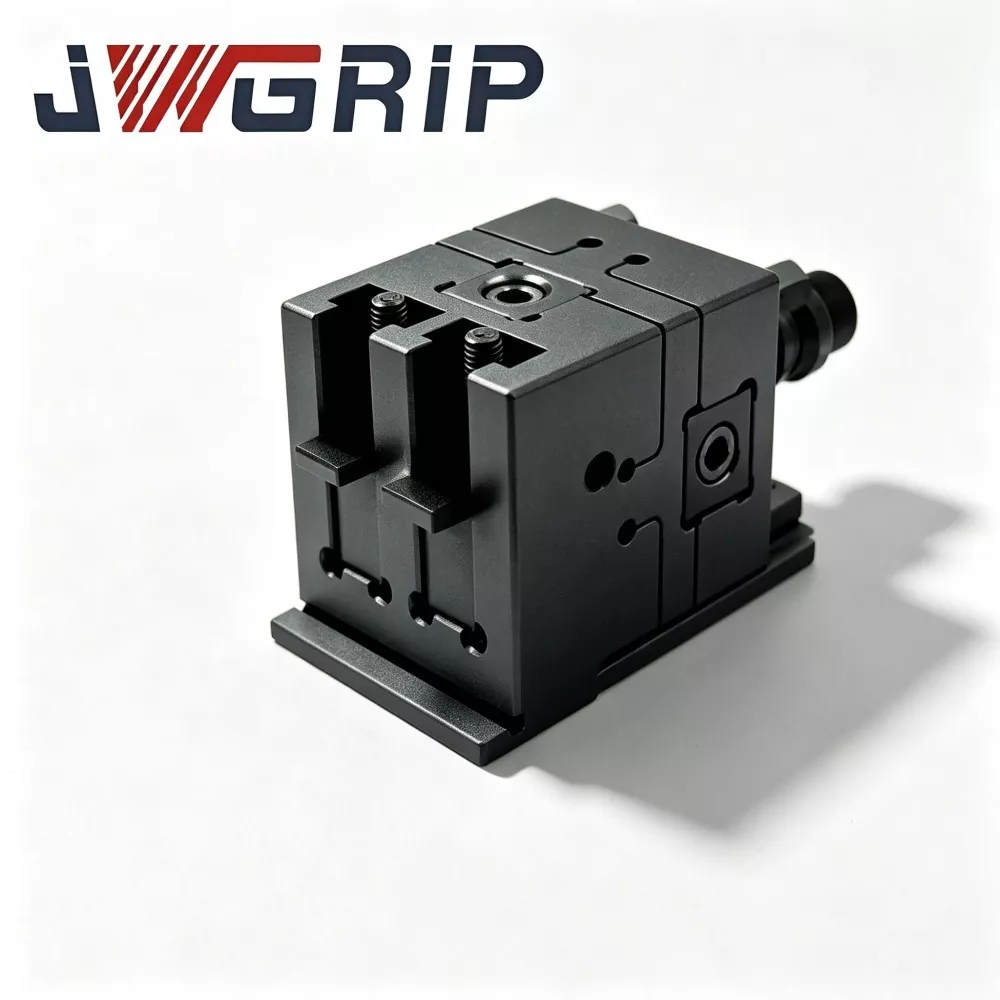
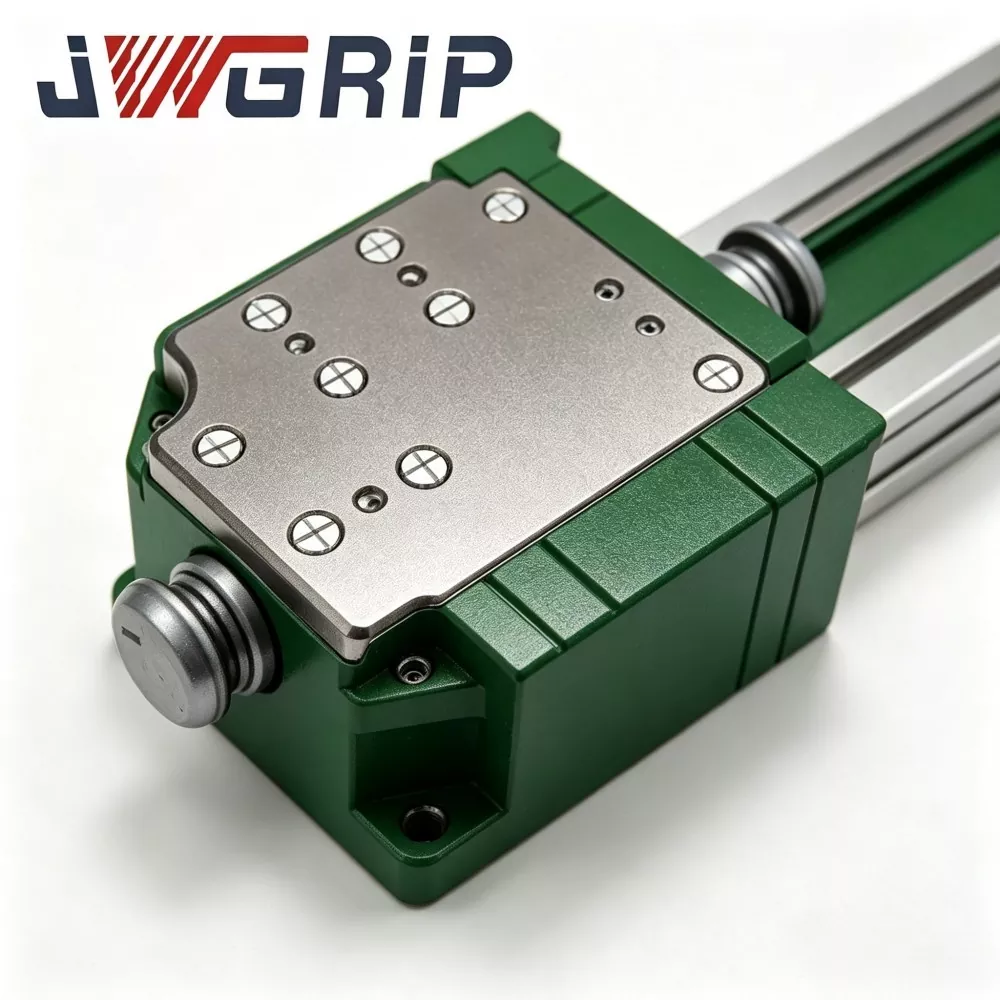
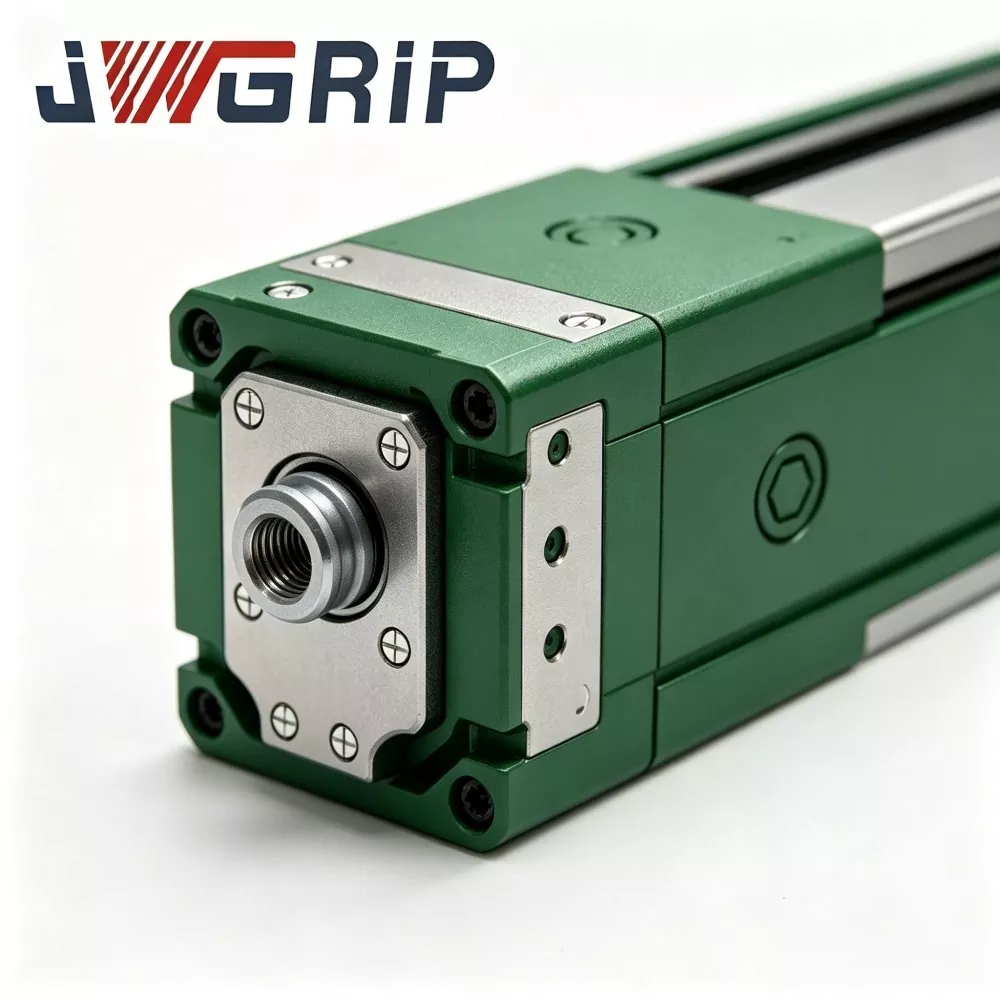
JWGRIP चीनमा व्यावसायिक रोबोट क्विक चेन्ज ग्रिपर ट्रे कपलिङको निर्माता र आपूर्तिकर्ता हो। यो लचिलो मानवरहित स्वचालित उत्पादन लाइनहरूको लागि विशेष रूपमा डिजाइन गरिएको एक उन्नत एकीकृत रोबोट अन्त-प्रभावकर्ता स्विचिङ कम्पोनेन्ट हो। यसले उच्च-शक्ति मिश्र धातु इस्पात संरचनात्मक कन्फिगरेसन र सटीक ग्राइन्डिङ प्रक्रियालाई एक एकाइमा एकीकृत गर्दछ, ग्रिपर्स, ट्रे र अन्य टुलहरू प्रतिस्थापनको क्रममा म्यानुअल हस्तक्षेप बिना पूर्ण स्वचालित रोबोट उपकरण स्विचिङ महसुस गर्दै।
यो उच्च-प्रदर्शन रोबोट द्रुत परिवर्तन ग्रिपर ट्रे युग्मनले अल्ट्रा-लो दोहोरिने स्थिति त्रुटि, उत्कृष्ट एन्टी-थकाइ प्रदर्शन र अल्ट्रा-लामो सेवा जीवन, र मानवरहित उत्पादनको बौद्धिक सञ्चालन आवश्यकताहरू पूरा गर्न स्वचालित लक र अनलक सिग्नल प्रतिक्रियालाई समर्थन गर्दछ। कच्चा माल निरीक्षण, सीएनसी सटीक मेसिनिंग, व्यावसायिक गर्मी उपचार र सतह कडा प्रक्रिया मार्फत कडा रूपमा निर्मित, प्रत्येक युग्मनले सीई मेकानिकल सुरक्षा मापदण्डहरूको पालना गर्दै व्यापक समाप्त उत्पादन प्रदर्शन परीक्षण र निरन्तर चक्रीय लोडिङ प्रमाणीकरणबाट गुज्र्छ।
यसले दीर्घकालीन चक्रीय स्विचिङ परिदृश्यहरूमा स्थिर र लगातार मेकानिकल प्रदर्शन प्रदान गर्दछ। बहु-ब्रान्ड औद्योगिक रोबोट मोडेलहरूसँग व्यापक रूपमा उपयुक्त, यो नयाँ ऊर्जा ब्याट्री असेंब्ली, 3C इलेक्ट्रोनिक्स निर्माण, अटो पार्ट्स एसेम्बली र बौद्धिक रसद क्रमबद्ध कार्यशालाहरूमा व्यापक रूपमा लागू हुन्छ। व्यावसायिक प्राविधिक रेखाचित्र प्रावधान, साइटमा परामर्श र पूर्ण बिक्री पछि प्राविधिक मार्गदर्शनलाई समर्थन गर्दै, यसले विश्वव्यापी औद्योगिक ग्राहकहरूको लागि रोबोट लचिलो उत्पादन लाइन नवीकरण परियोजनाहरूको कार्यान्वयन चक्रलाई प्रभावकारी रूपमा छोटो बनाउँछ।
कोर कार्य-संयन्त्र परिचय
रोबोट द्रुत परिवर्तन ग्रिपर ट्रे युग्मन एक समर्पित रोबोट-एन्ड द्रुत-स्वैप इन्टरफेस कम्पोनेन्ट हो, मुख्य रूपमा रोबोट ग्रिपर मोड्युलहरू र सामग्री बोक्ने ट्रे मोड्युलहरू बीच द्रुत स्विच गर्नको लागि प्रयोग गरिन्छ।
यो युग्मन बिना, ट्रे र ग्रिपर बीचको प्रत्येक स्वैपलाई उत्पादन-लाइन हल्ट, म्यानुअल बोल्ट-हटाउने, ड्याटम समायोजन र समन्वय क्यालिब्रेसन आवश्यक पर्दछ। एकल उपकरण-परिवर्तनले 10-30 मिनेट खपत गर्न सक्छ र स्वचालित लाइनहरूको समग्र उपकरण प्रभावकारिता (OEE) लाई धेरै कम गर्न सक्छ।
युग्मनमा दुई कोर असेंबलहरू हुन्छन्:
1. रोबोट-साइड आधार (मास्टर साइड): स्थायी रूपमा रोबोट-फ्लान्जमा फिक्स।
2. उपकरण-साइड एडाप्टर (स्लेभ साइड): प्रत्येक ग्रिपर र प्रत्येक ट्रेमा अलग-अलग माउन्ट गरिएको।
कार्य प्रवाह:
1. रोबोट डकिङ स्टेशनमा सर्छ र रोबोट-साइड आधारलाई लक्षित उपकरण-साइड एडाप्टर (ग्रिपर वा ट्रे) नजिक ल्याउँछ।
2. कम्प्रेस्ड एयर ड्राइभहरू निर्मित मेकानिकल-लक दाँतहरू संलग्न गर्न, मेकानिकल लक पूरा गर्दै।
3. उच्च सटीक लोकेटिंग-पिन र लोकेटिंग-होलहरूले सही दोहोरिने स्थिति महसुस गर्छन्। बिल्ट-इन वायमेटिक प्यासेजहरू स्वचालित रूपमा भ्याकुम वा वायमेटिक-ग्रिपर आपूर्तिको लागि उपकरण-साइड ग्यास सर्किटहरू जडान गर्दछ।
4. आन्तरिक सेन्सरले वास्तविक-समय लक-स्थिति संकेतलाई रोबोट नियन्त्रण प्रणालीमा फिड गर्दछ। रोबोटले "लक-इन-प्लेस" पुष्टिकरण संकेत प्राप्त गरेपछि मात्र पछिको ह्यान्डलिंग कार्यहरू कार्यान्वयन गर्दछ, अपूर्ण लकको कारणले गर्दा आकस्मिक वर्कपीस छोड्नबाट रोक्छ।
5. जब उपकरण-स्वैप आवश्यक हुन्छ, रोबोटले अनलकिङ सिग्नल आउटपुट गर्छ; हावा-सर्किटले दबाव जारी गर्दछ; मेकानिकल-लक-दाँत विच्छेदन; रोबोट हालको उपकरणबाट टाढा जान्छ र अर्को लक्ष्य अन्त-प्रभावकसँग डक गर्दछ।
धेरैजसो अफ-द-शेल्फ सामान्य-उद्देश्य द्रुत-परिवर्तन डिस्कहरूमा मिश्रित ट्रे-ग्रिपर वैकल्पिक-लोड अवस्थाहरूको लागि संरचनात्मक अनुकूलनको कमी हुन्छ। ट्रे टूलिङले ठूलो क्षेत्रको सनकी भार उत्पन्न गर्दछ जबकि कम्प्याक्ट ग्रिपरहरूले केन्द्रित भार प्रदान गर्दछ; दोहोरिएको एकान्तरणले डाटाम-सतह घर्षणलाई गति दिन्छ। सयौं रोबोट-स्टेशन-रेट्रोफिट परियोजना अनुभवलाई चित्रण गर्दै, JWGRIP ले वैकल्पिक सनकी-लोड र कन्सेन्ट्रेटेड-लोड चक्रहरू अन्तर्गत दीर्घकालीन स्थिति स्थिरता कायम राख्न यस युग्मनको लोड-असर वितरण र डेटा-संरक्षण निर्माणलाई अनुकूलन गर्दछ।

ठेठ अपरेशनल पेन-पोइन्ट विश्लेषण
औद्योगिक रोबोटहरू मार्फत बहु-उपकरण मिश्रित ह्यान्डलिङ (ट्रे + ग्रिपर) प्रयोग गर्ने कारखानाहरूले सामान्यतया सामान्य द्रुत-परिवर्तन समाधानहरूको साथ निम्न बाधाहरू सामना गर्छन्:
1. लामो म्यानुअल उपकरण परिवर्तन डाउनटाइम बारम्बार बोल्ट विघटन / एसेम्बली, डाटाम समायोजन र समन्वय पुन: क्यालिब्रेसनले उत्पादन समयको ठूलो हिस्सा ओगटेको छ, OEE घटाउँछ र स्वचालित स्टेशनहरूको उत्पादन क्षमतालाई रोक्छ।
2. मानव सञ्चालन म्यानुअल पङ्क्तिबद्धता गुणस्तर द्वारा प्रेरित स्थिति-सटीकता उतार-चढ़ाव अपरेटर प्रवीणता मा धेरै निर्भर गर्दछ। स्थिति विचलन धेरै उपकरण-प्रतिस्थापन चक्र पछि जम्मा हुन्छ र एसेम्बली स्थिरता बिगार्छ।
3. म्यानुअल उपकरण-स्वैप परिदृश्यहरूमा सुरक्षा जोखिमहरू रोबोट-अन्तको नजिक म्यानुअल हस्तक्षेपले बारम्बार उपकरण-परिवर्तन सञ्चालनको क्रममा टक्कर-चोट जोखिमहरू सिर्जना गर्दछ।
4. वैकल्पिक-लोड अवस्थाहरू अन्तर्गत समयपूर्व डाटाम-सतह पहिरन सामान्य-उद्देश्य द्रुत-परिवर्तन डिस्कहरू एकल-प्रकारको अन्त-प्रभावहरूका लागि डिजाइन गरिएका छन्। ठूला-सनकी-लोड ट्रेहरू र केन्द्रित-लोड ग्रिपरहरू बीचको परिवर्तनले स्थान-सतह घर्षणलाई गति दिन्छ, जसले दोहोरिने-स्थिति सटीकता र बारम्बार मर्मत घटाउन नेतृत्व गर्दछ।
5. अपर्याप्त सिग्नल-प्रतिक्रिया सुरक्षा-संयन्त्र केही कम लागत द्रुत-परिवर्तन एकाइहरूमा वास्तविक-समय लक-स्थिति प्रतिक्रियाको अभाव हुन्छ। रोबोटले अपूर्ण-लकिङ अवस्थाहरूमा चाल चलाउन सक्छ र वर्कपीस छोड्ने दुर्घटनाहरू ट्रिगर गर्न सक्छ।
JWGRIP रोबोट द्रुत-परिवर्तन ग्रिपर-ट्रे युग्मनले पाँच कोर डिजाइन उपायहरू मार्फत माथि उल्लेखित दुखाइ-बिन्दुहरूलाई सम्बोधन गर्दछ: समर्पित मिश्रित-लोड-अप्टिमाइज्ड लोड-बेयरिङ-संरचना, मेकानिकल-इन्टरलक एन्टी-ड्रप मेकानिज्म, वास्तविक-समय लक-स्थिति सेन्सर प्रतिक्रिया, मोड्युलर-पार्टी-प्लेस। बहु-ग्रेड-मूल्याङ्कन-लोड-उत्पादन-म्याट्रिक्स 3-120 kg कभर।
मोड्युल संरचना
JWGRIP रोबोट द्रुत परिवर्तन ग्रिपर ट्रे युग्मनमा छवटा प्रमुख कार्यात्मक मोड्युलहरू हुन्छन्:
① रोबोट-साइड मास्टर-बेस असेंबली
② उपकरण-साइड दास-एडाप्टर असेंबली
③ मेकानिकल-इन्टरलक लक-टूथ समूह (एन्टि-ड्रप सुरक्षा संरचना)
④ उच्च सटीक लोकेटिंग-पिन र लोकेटिंग-होल पोजिसनिङ सेट
⑤ एकीकृत बिल्ट-इन वायमेटिक-पासेज असेंबली
⑥ लक-स्थिति पत्ता लगाउने सेन्सर र सिग्नल-आउटपुट एकाइ
संरचनात्मक विवरण
1. रोबोट-साइड मास्टर-बेस असेंबली मुख्य माउन्टिंग आधार रोबोट-फ्लान्जमा फिक्स गरियो; उच्च-शक्ति मिश्र धातु-स्टील, तनाव-राहत उपचार र सटीक-ग्राउन्ड कुञ्जी मिलन-डेटम सतहहरू। यसले उपकरण-साइड एन्ड-इफेक्टर्सबाट प्रसारित कम्पोजिट डायनामिक लोडहरू बोक्छ।
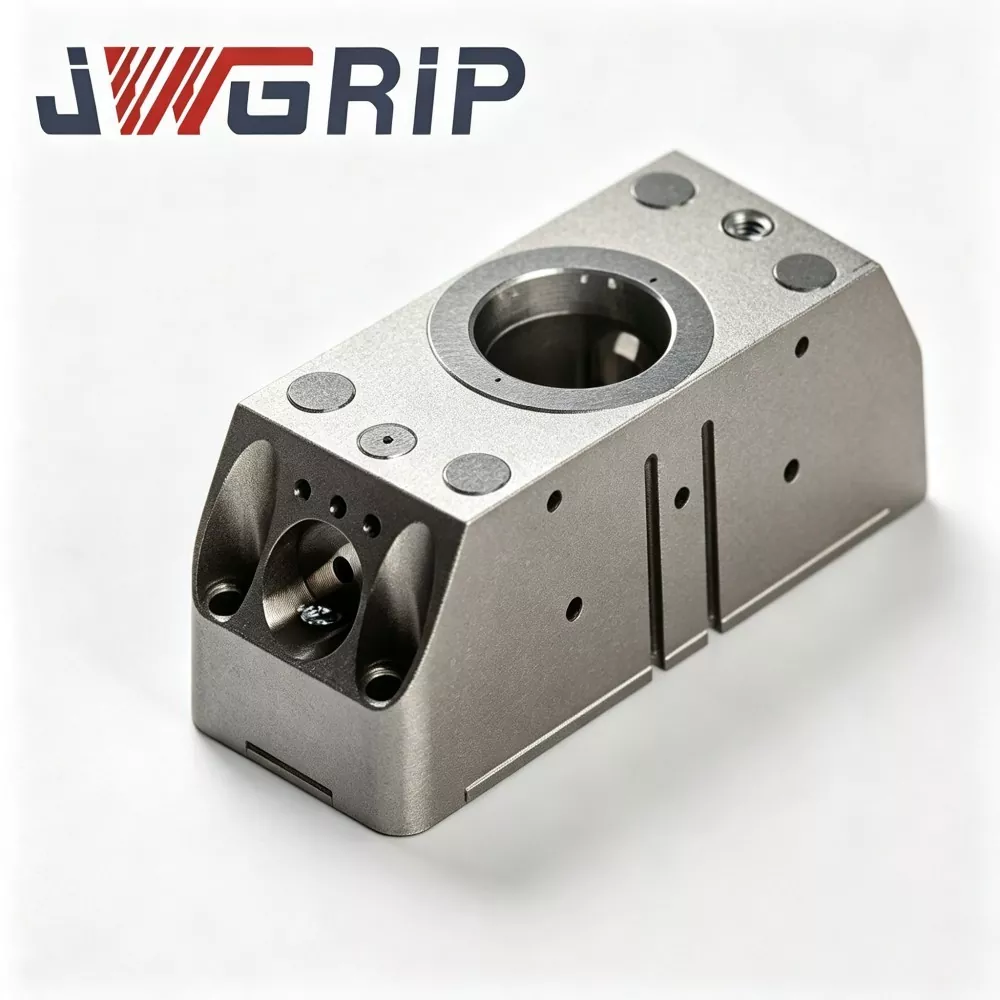
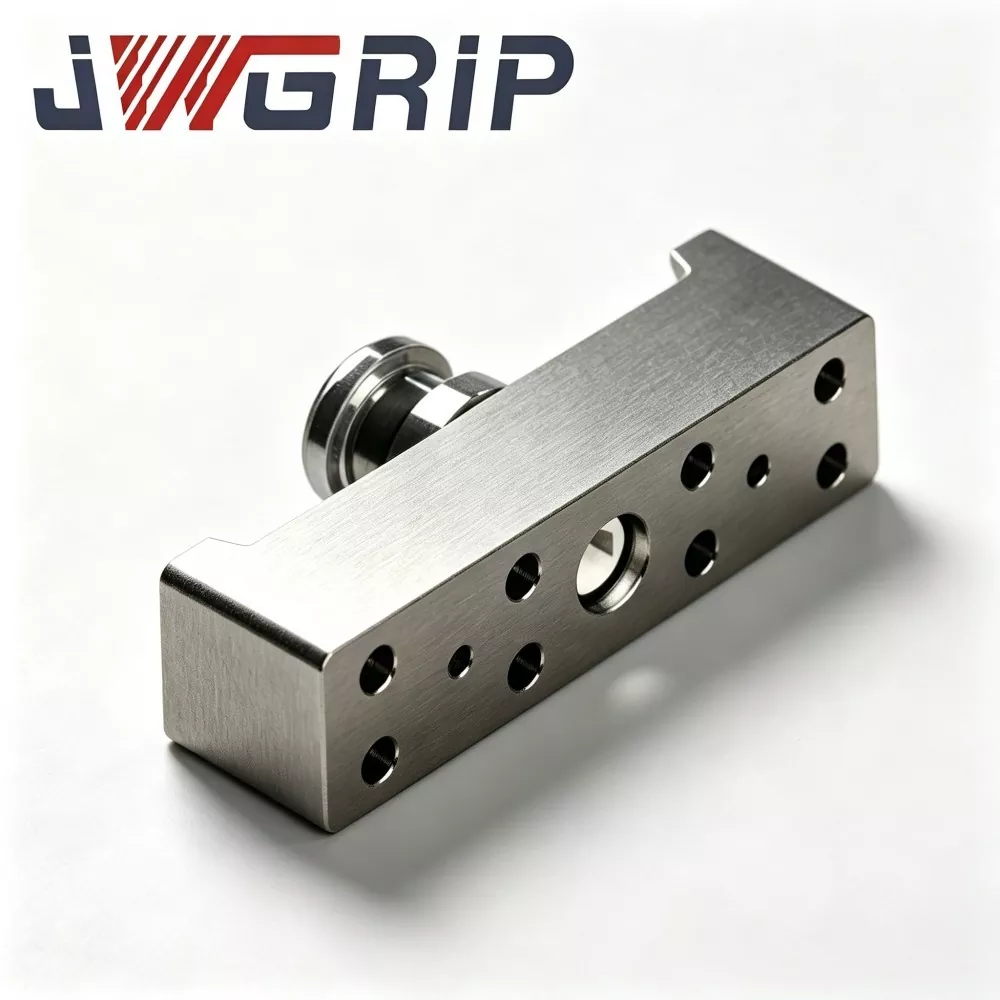
2. उपकरण-साइड स्लेभ-एडाप्टर असेंबली उपकरण-अन्त जडान गर्ने प्लेट, प्रत्येक ग्रिपर र प्रत्येक ट्रेमा अलग-अलग स्थापना गरिएको। डकिङ आयाम, ड्याटम-सतह र ग्यास-सर्किट इन्टरफेसमा मास्टर-बेस मिल्छ।
3. मेकानिकल-इन्टरलक लक-टूथ समूह न्युमेटिकली-एक्युटेड मेकानिकल-लक-दाँत। डकिङ पछि सकारात्मक मेकानिकल संलग्नता महसुस गर्छ। वायवीय आपूर्ति संयोगवश असफल भए पनि, मेकानिकल इन्टरलकले CE-अनुरूप निष्क्रिय-सुरक्षा सुरक्षालाई पूरा गर्दै, उपकरण छोड्नबाट रोक्नको लागि लक स्थिति राख्छ।
4. उच्च-परिशुद्धता लोकेटिंग-पिन र लोकेटिंग-होल पोजिशनिङ सेट प्रीसिजन-ग्राउन्ड लोकेटिंग-पिन र लोकेटिंग-होलहरूले प्रत्येक डकिङ पछि दोहोरिने-स्थिति कार्यसम्पादन ≤±0.008 मिमी ग्यारेन्टी गर्दछ। विशेष रूपमा अप्टिमाइज गरिएको लोड-बेयरिङ बुशिङले सनकी-लोड/केन्द्रित-लोड चक्र वैकल्पिक रूपमा हुने पहिरनलाई ढिलो गर्छ।
5. एकीकृत बिल्ट-इन वायमेटिक-प्यासेज असेंबली मास्टर र स्लेभ साइडहरू भित्र निर्मित सिल गरिएको ग्यास-सर्किट च्यानलहरू। अतिरिक्त बाह्य ट्युबिङ लेआउट बिना वायवीय ग्रिपर वा भ्याकुम-ट्रेहरूको लागि कम्प्रेस्ड-एयर आपूर्ति गर्दै, डकिङको समयमा वायवीय जडान स्वचालित रूपमा पूरा गर्दछ।
6. लक-स्थिति पत्ता लगाउने सेन्सर र सिग्नल-आउटपुट एकाइ अन-बोर्ड सेन्सरले वास्तविक मेकानिकल-लक संलग्नता अवस्था पत्ता लगाउँदछ र रोबोट-पीएलसी प्रणाली तर्फ स्विच-सिग्नल आउटपुट गर्दछ। रोबोट आन्दोलन तर्कलाई "पूर्ण-लक" पुष्टिकरण संकेत प्राप्त गरेपछि मात्र गति अनुमति दिन कन्फिगर गर्न सकिन्छ।
कोर प्राविधिक लाभहरू
1. ट्रे-ग्रिपर वैकल्पिक-स्वैप परिदृश्यहरूको लागि मिश्रित-लोड-अनुकूलित संरचना
धेरै बजार-उपलब्ध द्रुत-परिवर्तन डिस्कहरूले एकल-श्रेणी अन्त-प्रभावकर्ताहरूलाई लक्षित गर्दछ। यो युग्मनले ठूला-क्षेत्र ट्रे र कम्प्याक्ट ग्रिपरहरू बीच बारम्बार एकान्तरणको लागि लोड-बेयरिङ रिंग र लोकेटिंग-पिन बुशिङ संरचनालाई बलियो बनाउँछ। यसले वैकल्पिक सनकी-लोड र केन्द्रित-लोड अवस्थाहरूमा डाटाम-सतह घर्षणलाई कम गर्छ। क्षेत्र परियोजनाहरू द्वारा प्रमाणित: मूल्याङ्कन-लोड 24-घण्टा चक्रीय-उत्पादन अन्तर्गत 1 मिलियन भन्दा बढी स्थिर डकिङ चक्र।
2. ≤±0.008 mm दोहोरिने-स्थिति सटीकता असेंबली स्थिरताको लागि
उच्च परिशुद्धता मिश्र धातु असर-आस्तीन र ग्राइन्ड-समाप्त लोकेटिंग-पिनहरू अपनाउँछ। ट्रे-ग्रिपर स्वैप पछि, रोबोट-कार्यक्रम समन्वयहरूलाई ठूलो मात्रामा पुन: क्यालिब्रेसनको आवश्यकता पर्दैन, साइट इन्जिनियर डिबगिङ कार्यभारलाई तीव्र रूपमा घटाउँदै। नयाँ-ऊर्जा ब्याट्री-सेल स्ट्याकिङ र 3C कम्पोनेन्ट असेम्ब्ली जस्ता उच्च परिशुद्धता परिदृश्यहरूको लागि महत्वपूर्ण।
3. दोहोरो-सुरक्षा डिजाइन: मेकानिकल सेल्फ-इन्टरलक + इलेक्ट्रिकल लक-स्थिति प्रतिक्रिया
निष्क्रिय मेकानिकल-इन्टरलकले अचानक उपकरण विभाजनबाट बच्नको लागि आकस्मिक हावा-सप्लाई हानिमा लक गर्ने अवस्था राख्छ। रोबोट-नियन्त्रकले "पूर्ण-लक" विद्युतीय प्रतिक्रिया संकेत प्राप्त गरेपछि मात्र गति कार्यान्वयन गर्न सक्छ। यो CE-प्रमाणित दोहोरो-सुरक्षा संयन्त्रले मानवरहित कार्यशालाहरूको लागि प्रमुख सुरक्षा-खतराहरूलाई हटाउँछ।
4. कम लागत मर्मतका लागि मोड्युलर पहिरन-भाग वास्तुकला
लोकेटिंग-पिन आस्तीन र सील-रिङहरू सहित मुख्य उपभोग्य घटकहरूले स्प्लिट-मोड्युलर डिजाइन अपनाए। प्रयोगकर्ताहरूले रोबोट-फ्लान्जबाट मुख्य मास्टर-बेसलाई खारेज नगरी मात्र स्थानीय पहिरन-भागहरू प्रतिस्थापन गर्न सक्छन्। उपकरण-डाउनटाइम छोटो पार्छ र दीर्घकालीन मर्मत खर्च कम गर्दछ। स्पेयर-पार्ट किटहरू मुख्य-इकाई उद्धरणको साथ आपूर्ति गर्न सकिन्छ।
5. ब्रोड-रेन्ज रेटेड-लोड म्याट्रिक्स र बहु-रोबोट-ब्रान्ड अनुकूलता
स्टक-उत्पादन मूल्याङ्कन-लोड 3 kg-120 kg कभर। माउन्टिङ-फ्लान्ज आयामहरू ABB, FANUC, KUKA, YASKAWA र घरेलु चिनियाँ रोबोट ब्रान्डहरूसँग मिल्दो मुख्यधारा रोबोट-उद्योग मानकहरू पछ्याउँछन्। भ्याकुम-ट्रे, मेकानिकल-ग्रिपर्स, वायमेटिक-जवाज र अन्य अन्त-प्रभावहरूसँग जडान समर्थन गर्दछ। विशेष-आवश्यकताहरूको लागि कस्टम-इन्जिनियर गरिएको फ्ल्यान्ज, लोड-रेटिङ वा सील-संरचना परिमार्जन उपलब्ध छ।
6. फुल-इन-हाउस निर्माण र पूर्ण इन्जिनियरिङ-समर्थन सेवा
कच्चा पदार्थ स्क्रिनिङ, ताप-उपचार, सटीक-मेसिनिङ र समाप्त-उत्पादन चक्रीय-परीक्षण सहित कोर प्रक्रियाहरू JWGRIP कारखाना भित्र पूरा हुन्छन्, कुनै कोर-प्रक्रिया आउटसोर्सिङ छैन। ईन्जिनियरिङ् टोलीले 2D/3D रेखाचित्रहरू, स्थापना पुस्तिकाहरू र अन्त-प्रयोगकर्ताहरूको लागि प्यारामिटर-सेटिङ सुझावहरू प्रदान गर्दछ।
बहु-उद्योग अनुप्रयोग परिदृश्यहरू
1. नयाँ-ऊर्जा ब्याट्री र ऊर्जा भण्डारण मोड्युल असेंबली लाइनहरू
लिथियम-आयन ब्याट्री-मोड्युल कार्यशालाहरूमा, एउटा रोबोटले मोड्युल यातायातको लागि भ्याकुम सक्शन ट्रे र स्थिरता-कसाउने कार्यहरूको लागि मेकानिकल ग्रिपरको बीचमा वैकल्पिक गर्न आवश्यक छ। JWGRIP युग्मनले मानवरहित स्वचालित उपकरण-स्वैप महसुस गर्दछ। उपकरण-परिवर्तन अवधि म्यानुअल 15 मिनेटबाट स्वचालित 3 सेकेन्डमा झर्छ, उपकरण प्रतिस्थापनको कारण उत्पादन-लाइन डाउनटाइम तीव्र रूपमा कटौती हुन्छ। दक्षिण-चीनमा बहु ऊर्जा भण्डारण-उपकरण निर्माताहरूले यो समाधान अपनाएका छन्।
2. 3C-इलेक्ट्रोनिक-उत्पादन विधानसभा उत्पादन लाइनहरू
मोबाइल-फोन कम्पोनेन्ट र नोटबुक-शेल एसेम्बली स्टेशनहरूको लागि, लाइट-लोड ग्रेड (3-10 किलोग्राम) युग्मनले साना-आकारको सामग्री-ट्रे र लघु वायवीय-ग्रिपर्सहरूसँग सहकार्य गर्दछ। उच्च-परिशुद्धता डकिङले उपकरण-परिवर्तनद्वारा प्रेरित एसेम्बली-विचलनलाई बेवास्ता गर्छ, सटीक इलेक्ट्रोनिक कम्पोनेन्टहरूको उच्च-गति निरन्तर असेम्बलीलाई समर्थन गर्दछ।
3. अटोमोटिभ-कम्पोनेन्ट स्वचालित-विधानसभा कार्यशालाहरू
अटो-पार्ट उत्पादनलाई बल्क-सामग्री ट्रे र स्थिति क्ल्याम्पिङ ग्रिपरहरू दुवै ह्यान्डल गर्न रोबोटहरू आवश्यक पर्दछ। मध्यम देखि भारी लोड ग्रेड (25-120 kg) युग्मनले बारम्बार उपकरण-स्वैप असाइनमेन्टहरू लिन्छ।
4. बुद्धिमान-लजिस्टिक स्वचालित-क्रमबद्ध स्टेशनहरू
स्वचालित-सामग्री-क्रमबद्ध कार्यशालाहरूमा, रोबोट पूर्ण-बक्स यातायात-ट्रे र एकल-टुक्रा पिकिङ-ग्रिपरको बीचमा वैकल्पिक हुन्छ। एउटा रोबोटले बहु-कार्यात्मक सञ्चालनलाई महसुस गर्छ, स्वचालित-क्रमबद्ध प्रणालीहरूको कुल लगानी घटाउँछ।
उत्पादन कार्यप्रवाह र गुणस्तर नियन्त्रण फ्रेमवर्क
JWGRIP ले सम्पूर्ण उत्पादन श्रृंखलामा ISO 9001:2015 गुणस्तर-व्यवस्थापन-प्रणाली लागू गर्छ। इन-हाउस उपकरणहरूमा सीएनसी मेसिनिङ सेन्टरहरू, उच्च-तापमान ताप-उपचार भट्टीहरू, सटीक ग्राइन्डिङ मेसिनहरू, मेटालोग्राफिक निरीक्षण उपकरणहरू, व्यापक चक्रीय-लोड परीक्षण-बेन्चहरू र नुन-स्प्रे-परीक्षण सुविधाहरू समावेश छन्। सबै कोर-कम्पोनेन्ट मेसिनिंग समाप्त आउटसोर्स-पार्टहरू सोर्सिङको सट्टा आन्तरिक रूपमा समाप्त हुन्छ।
उत्पादन कार्यप्रवाह पूरा गर्नुहोस्:
1. कच्चा पदार्थ आगमन निरीक्षण: मिश्र धातु-स्टील बार सामग्रीले रासायनिक संरचना विश्लेषण र कठोरता परीक्षण प्राप्त गर्दछ; गैर-अनुरूप कच्चा पदार्थ उत्पादन प्रवेश गर्नु अघि अस्वीकार गरिन्छ।
2. CNC रफ-मेसिनिङ र फिनिस-मेसिनिङ: उच्च-परिशुद्धता CNC उपकरणहरू मार्फत मुख्य-बडी, लोकेटिंग-पिन हाउसिङ र लक-टूथ कम्पोनेन्टहरूलाई आकार दिने।
3. भ्याकुम ताप-उपचार र सतह-हार्डनिंग: मुख्य लोड-बेयरिङ कम्पोनेन्टहरू कठोरता र एन्टि-वेयर कार्यसम्पादन अपग्रेड गर्न क्वेन्चिङ-एन्ड-टेम्परिङ हुँदै जान्छन्।
4. प्रेसिजन-ग्राइन्डिङ प्रक्रियाहरू: क्रिटिकल ड्याटम-सफेसहरू र लोकेटिंग-पिन प्वालहरूले कडा आयामी-सहिष्णुता र सतह-खुरापन आवश्यकताहरू पूरा गर्न राम्रो ग्राइन्डिङ प्राप्त गर्छन्।
5. कम्पोनेन्ट एसेम्बली र वायमेटिक-सर्किट कमिसनिङ: लक-दाँत, सील-तत्वहरू र सेन्सर-इकाइहरू जम्मा गर्नुहोस्; आन्तरिक ग्यास सर्किट एयर टाइटनेस परीक्षण कार्यान्वयन गर्नुहोस्।
6. फुल-फंक्शन चक्रीय-लोड परीक्षण: प्रत्येक समाप्त युग्मले मूल्याङ्कन-लोड अवस्था अन्तर्गत हजारौं-पटक लक-अनलक चक्रीय-सिमुलेशन चलाउँछ; दोहोरिने-स्थिति सटीकता, हावा-कसाई र संकेत-प्रतिक्रिया विश्वसनीयता प्रमाणित गर्नुहोस्; गैर-योग्य एकाइहरू पुन: कामको लागि फिर्ता गरिन्छ।
7. अन्तिम-निरीक्षण र लेजर मार्किङ: आयाम-जाँच, उपस्थिति-निरीक्षण, प्रमाणीकरण चिन्ह; योग्य उत्पादनहरू भण्डारणको लागि समाप्त-सामान गोदाममा प्रवेश गर्छन्।
मर्मत सम्भार निर्देशन
1. दैनिक दृश्य-निरीक्षण: प्रत्येक उत्पादन-सिफ्ट अघि, दृश्यात्मक रूपमा डाटाम-सतहहरू, लक-दाँत काम गर्ने क्षेत्र र चिप्स, फोहोर वा मेकानिकल-प्रभाव क्षतिको लागि सील-रिंगहरू जाँच गर्नुहोस्। सुक्खा कम्प्रेस्ड-हावाको साथ विदेशी प्रदूषकहरू खाली गर्नुहोस्।
2. चक्रीय-गणना-आधारित मर्मत ट्रिगर: 24-घण्टा निरन्तर-उत्पादन अन्तर्गत, प्रत्येक 300 000 डकिङ चक्रहरू पत्ता लगाउने-पिन आस्तीन र सील-रिङहरू निरीक्षण गर्नुहोस्। ड्याटम सतहहरू सफा गर्नुहोस् र एन्टि-वेयर ग्रीस लगाउनुहोस्। स्क्र्याच वा स्पष्ट पहिरन देखा पर्दा उपभोगयोग्य भागहरू बदल्नुहोस्। भारी-धूलो कार्यशाला वातावरणको लागि मर्मत अन्तराल छोटो।
3. रिमाइन्डरहरू सञ्चालन नगर्नुहोस्: ओभर-रेट-लोड अनुप्रयोग निषेध गर्नुहोस्। मास्टर-बेस र दास-एडाप्टर बीचको हिंसात्मक टक्करलाई निषेध गर्नुहोस्। व्यावसायिक-प्राविधिक-मार्गदर्शन बिना आन्तरिक मेकानिकल-लक-टूथ एसेम्बलीलाई डिसेम्बल नगर्नुहोस्।
4. दीर्घकालीन निष्क्रिय-भण्डारण सुरक्षा: सम्पूर्ण युग्मन एकाइ सफा गर्नुहोस्, ड्याटम सतहहरू र लक-दाँत सतहहरूमा एन्टि-रस्ट ग्रीस लगाउनुहोस्; सुख्खा धुलो-प्रूफ क्याबिनेटमा भण्डार गर्नुहोस्।
बिक्री पछि
1. रिमोट अनलाइन-प्राविधिक मार्गदर्शन स्थापना, कमीशन र साइटमा त्रुटि-समस्या निवारण समावेश गर्दछ।
2. प्रत्येक खरिद-अर्डरको लागि पूर्ण-सेट सञ्चालन-रखरखाव कागजातहरू आपूर्ति गरियो।
3. OEM-अनुकूलन-परियोजनाहरूका लागि इन्जिनियरिङ-स्तरको प्राविधिक परामर्श: फ्ल्यान्ज-डाइमेन्सन परिमार्जन, सील-संरचना अपग्रेड, विशेष-लोड-रेटिङ अनुकूलन आदि।
4. ठूला-भोल्युम प्रोजेक्ट-आधारित अर्डरहरूको लागि उपलब्ध साइट-प्राविधिक-सेवामा कुराकानीयोग्य भुक्तानी।
5. ग्राहक-साइड प्राविधिकहरूद्वारा फिल्ड-प्रतिस्थापनलाई समर्थन गर्ने, पत्ता लगाउने-पिन आस्तीनहरू, सील-रिंगहरू र अन्य पहिरन योग्य कम्पोनेन्टहरूका लागि स्वतन्त्र स्पेयर-पार्ट आपूर्ति।
6. वारेन्टी विवरण: सही-स्थापना र मूल्याङ्कन-लोड-कार्य-सर्तहरू अन्तर्गत गैर-उपभोग्य मुख्य-संरचनात्मक-घटकहरूको लागि 2-वर्षको वारेन्टी। उपभोग्य पहिरन-भागहरू (सील-रिंगहरू, पत्ता लगाउने-पिन-स्लिभहरू) नि: शुल्क-वारेन्टी दायराबाट बहिष्कृत छन्। अनुचित-माउन्टिङ, ओभरलोड-अपरेशन, मानव निर्मित-टक्कर वा रासायनिक-क्षरणको कारणले गर्दा हुने क्षति वारेन्टीले कभर गर्दैन।
खरीद र परियोजना मूल्याङ्कन सन्दर्भ
JWGRIP रोबोट द्रुत परिवर्तन ग्रिपर ट्रे युग्मनको मूल मूल्य: उद्देश्य-अनुकूलित मिश्रित-ट्रे-ग्रिपर वैकल्पिक-लोड-असर-संरचना, ≤±0.008 मिमी दोहोरिने-स्थिति-सटीकता, मेकानिकल-इन्टरलक + इलेक्ट्रिकल-सिग्नल-दोहोरो-सुरक्षित-मोड गर्न मिल्ने-पार्टी, सुरक्षित स्थान बहु-ग्रेड-लोड-म्याट्रिक्स र OEM अनुकूलन-इन्जिनियरिङ क्षमता। यसले मुख्य स्वचालन-स्टेशन अवरोधहरू समाधान गर्दछ: लामो म्यानुअल उपकरण-परिवर्तन डाउनटाइम, मानव-प्रेरित स्थिति-विचलन, म्यानुअल हस्तक्षेपको सुरक्षा-खतराहरू, वैकल्पिक-सनकी-र-केन्द्रित-लोड, अपूर्ण लक-सुरक्षा-संरक्षण अन्तर्गत एक्सेलेरेटेड ड्याटम-वेयर।
परियोजना मूल्याङ्कन रिमाइन्डरहरू:
1. वास्तविक रोबोट-फ्लान्ज आयाम र आवश्यक मूल्याङ्कन-लोड पुष्टि गर्नुहोस् (गतिशील प्रभाव-लोडलाई विचार गर्नुहोस्, अन्त-प्रभावकारीको स्थिर वजन मात्र होइन)। पर्याप्त सुरक्षा मार्जिन आरक्षित गर्नुहोस्।
2. उपकरण-स्वैप-वस्तुहरू स्पष्ट गर्नुहोस्: उपकरण-साइड स्लेभ-एडाप्टरहरूसँग सुसज्जित हुनु पर्ने ग्रिपरहरू र ट्रेहरूको सूचीको मात्रा।
3. कार्यशाला कम्प्रेस्ड-एयर-स्रोत गुणस्तर र दबाव-स्थिरता प्रमाणित गर्नुहोस्; यदि दबाव गम्भीर रूपमा उतार-चढ़ाव हुन्छ भने एयर-फिल्टर दबाव-नियामक संयोजन सिफारिस गर्नुहोस्।
4. लक-स्थिति-सिग्नल रिसेप्शनको लागि रोबोट-PLC IO-संसाधन अवस्था पुष्टि गर्नुहोस्। JWGRIP ले निःशुल्क विद्युत-इन्टरफेस-कागजातीकरण प्रदान गर्दछ।
5. मानक स्टक संस्करणहरूले छिटो डेलिभरी महसुस गर्छ; विशेष-फ्लान्ज, विशेष-सील-ग्रेड वा विशेष-लोड-रेटिङ आवश्यकताहरूको लागि OEM अनुकूलन-इन्जिनियरिङ सेवा अपनाउनुहोस्।
FAQ
Q1: के यो युग्मनले म्यानुअल काम बिना पूर्ण-स्वचालित उपकरण-स्वैप पूरा गर्न सक्छ?
हो। रोबोट द्रुत परिवर्तन ग्रिपर ट्रे युग्मनले रोबोट-प्रणालीबाट वायवीय-नियन्त्रण संकेत प्राप्त गर्दछ र स्वचालित रूपमा लक / अनलक समाप्त गर्दछ। उपकरण स्वैप तर्क रोबोट कार्यक्रम भित्र एकीकृत गर्न सकिन्छ। नोट गर्नुहोस् कि तपाईंले निष्क्रिय ग्रिपरहरू र ट्रेहरू समात्नको लागि सम्बन्धित उपकरण-भण्डारण-र्याक कन्फिगर गर्न आवश्यक छ।
Q2: ट्रे र ग्रिपर स्वैप गरेपछि प्रत्येक पटक समन्वय पुन: क्यालिब्रेसन आवश्यक छ?
यो युग्मनले सही-स्थापना अवस्था अन्तर्गत ≤± 0.008 मिमी दोहोर्याउने-स्थिति-शुद्धता प्राप्त गर्दछ। ठूलो स्तरको समन्वय पुन: क्यालिब्रेसन अनावश्यक छ; सानो फाइन-ट्यूनिंग पहिलो पटक कमिसन गर्दा स्वीकार्य छ।
Q3: के यसले गैर-मानक अनुकूलन रोबोट-फ्लान्ज आयामहरूमा अनुकूलन गर्न सक्छ?
स्टक-मानक-संस्करण मुख्यधारा रोबोट-फ्लान्ज विशिष्टताहरूसँग मेल खान्छ। गैर-मानक-फ्लान्ज आवश्यकताहरूको लागि, अर्डर प्लेसमेन्ट अघि रेखाचित्र पेश गर्नुहोस्; माउन्टिङ-इन्टरफेस आयामको OEM अनुकूलन-मेसिनिङ महसुस गर्न सकिन्छ।
Q4: यदि रोबोट-गतिमा कम्प्रेस्ड-एयर आपूर्ति बन्द भयो भने के हुन्छ?
बिल्ट-इन मेकानिकल-सेल्फ-इन्टरलक-संरचनाले हावाको दबाब बिना नै लक-दाँतलाई संलग्न राख्छ, उपकरण छोड्ने दुर्घटनाहरू रोक्छ। अनलक गर्ने कार्य तब मात्र हुन सक्छ जब अनलकिङ-सिग्नल र मान्य हावा-चाप दुवै उपस्थित हुन्छन्।
Q5: लामो-समय निरन्तर-चक्र-उत्पादनको लागि मुख्य मर्मत वस्तुहरू के हुन्?
मुख्य काम: ड्याटम सतहहरू र लक-दाँत क्षेत्र सफा गर्नुहोस्; चक्रीय-गणना द्वारा सील-रिंगहरू र पत्ता लगाउने-पिन-स्लिभहरू निरीक्षण गर्नुहोस्; एन्टि-वेयर ग्रीस भर्नुहोस्; एक पटक स्पष्ट पहिरन देखा पर्दा उपभोगयोग्य भागहरू बदल्नुहोस्। उच्च-धुलो कार्यशालाहरूको लागि मर्मत-चक्र छोटो पार्नुहोस्।
सोधपुछ पठाउनुहोस्
सम्पर्क जानकारी
-
ठेगाना
नम्बर 44, डेनिङ उद्यमशीलता रोड, हुमेन टाउन, डोंगगुआन शहर, गुआंग्डोंग प्रान्त, चीन
-
टेलिफोन
-
इमेल
JWGRIP मा सोधपुछ पठाउन स्वागत छ। हाम्रो व्यावसायिक प्राविधिक र बिक्री टोलीले नि: शुल्क फिक्स्चर चयन, अनुकूलित समाधान डिजाइन र सही उद्धरण प्रदान गर्नेछ।
समाचार सिफारिसहरू