नेपाली
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик


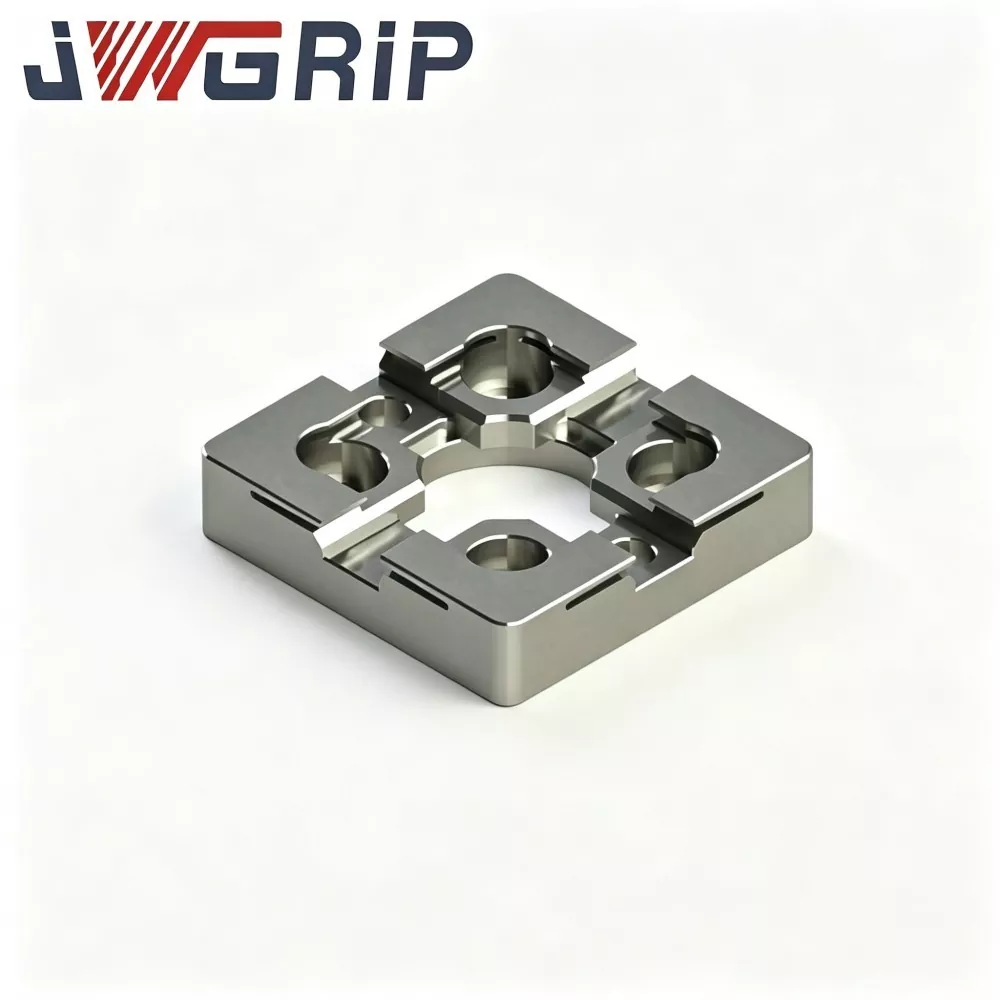

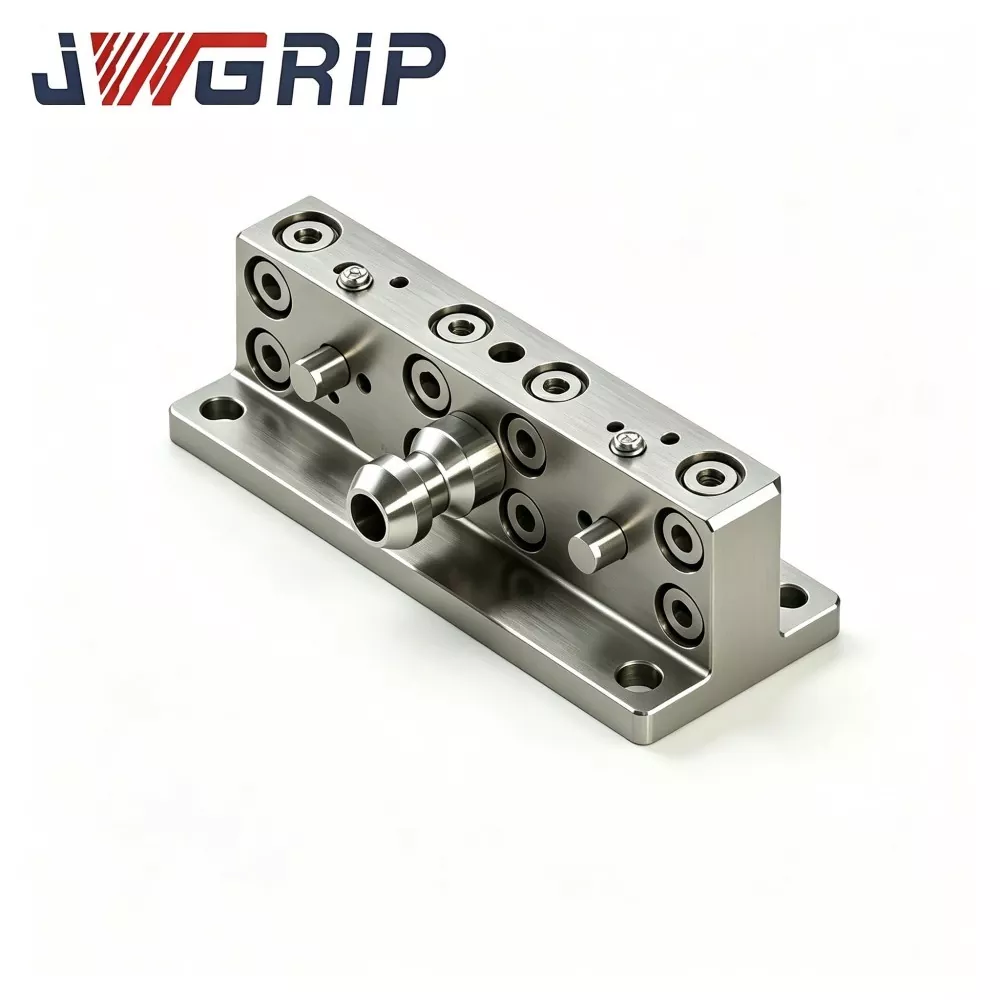
UPC Hinge Linkage Arm रोबोट द्रुत परिवर्तन उपकरण परिवर्तकको लागि
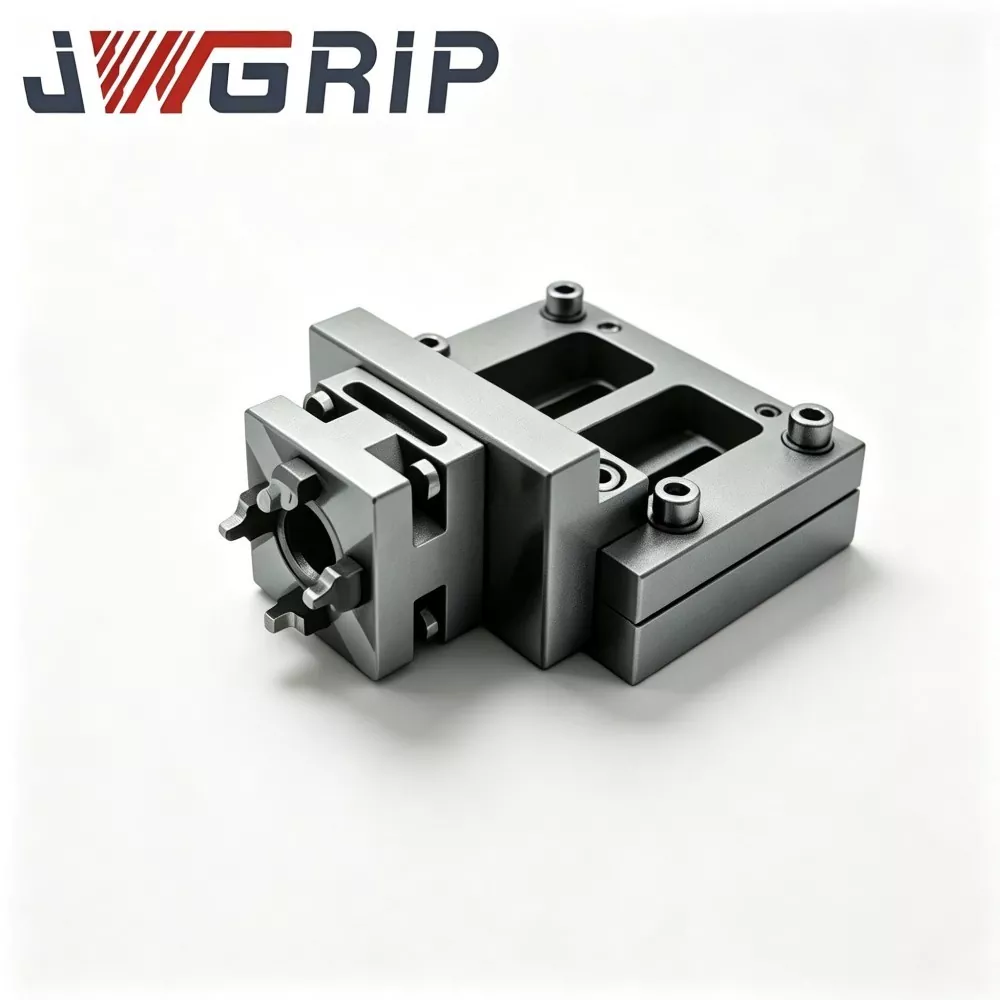
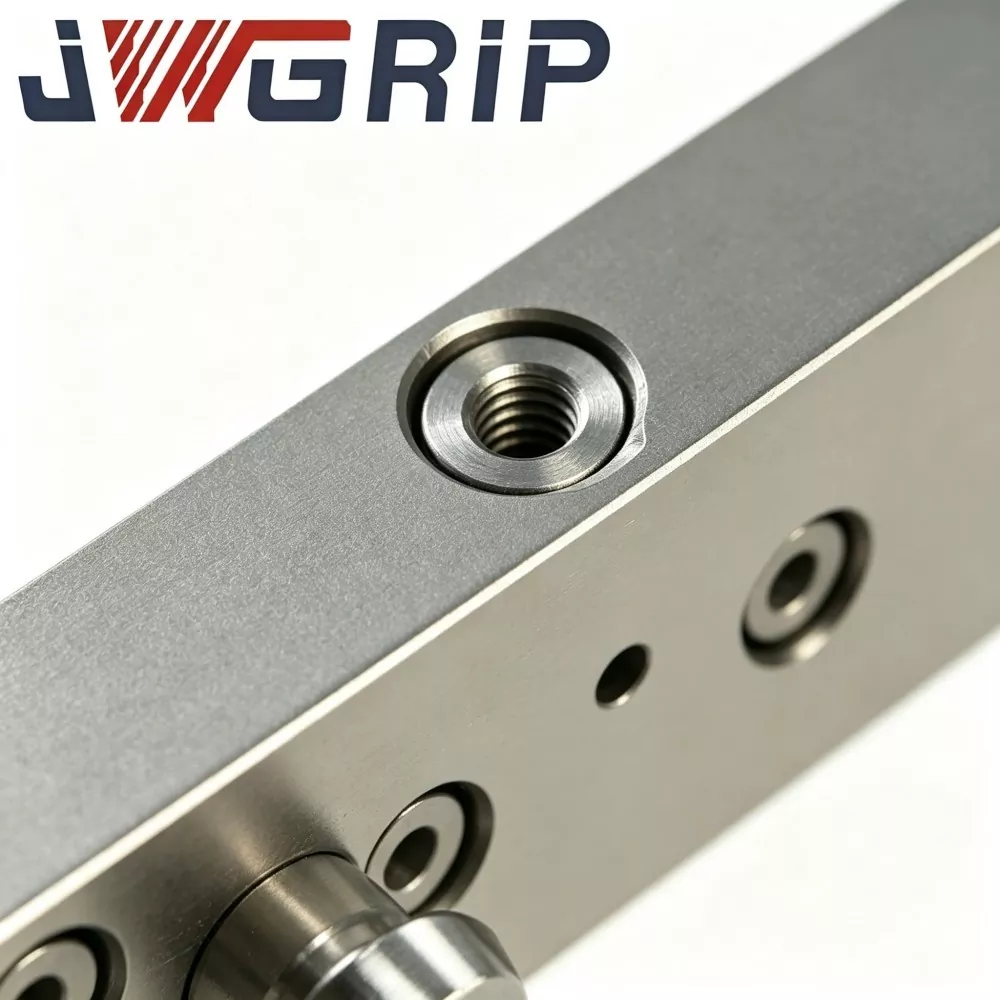
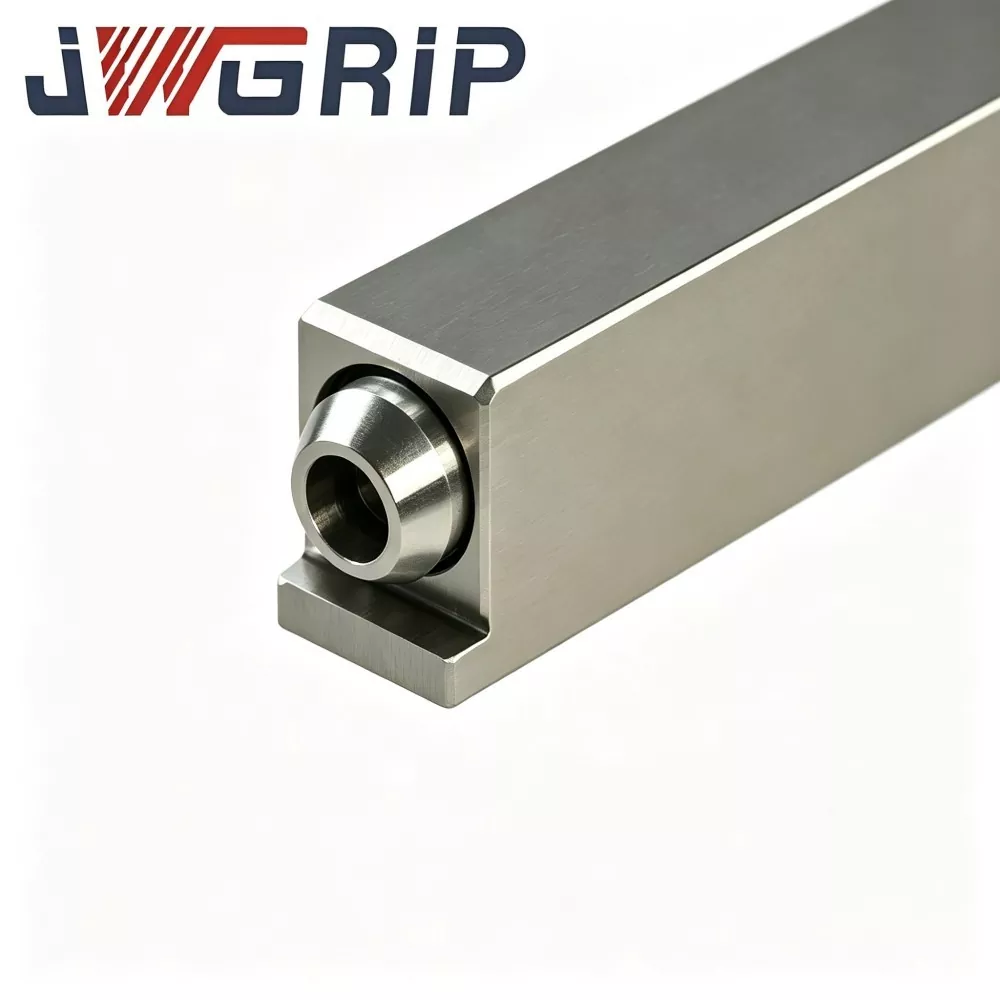
JWGRIP चीनमा रोबोट क्विक चेन्ज टूल चेन्जरको लागि UPC Hinge Linkage Arm को एक पेशेवर OEM निर्यातक हो। यो एक कोर संरचनात्मक जडान कम्पोनेन्ट हो जुन विशेष रूपमा रोबोट स्वचालित फिक्स्चर स्वैप र मानवरहित सीएनसी लचिलो उत्पादन कक्षहरूको लागि डिजाइन गरिएको हो। रोबोट एन्ड इफेक्टर र यूपीसी शून्य-पोइन्ट प्यालेट सेटहरू बीचको मुख्य बल-प्रसारण माध्यमको रूपमा सेवा गर्दै, यो अप्टिमाइज गरिएको काज लिङ्केज हातले अतिरिक्त वायवीय र हाइड्रोलिक ड्राइभिङ उपकरणको आवश्यकतालाई हटाउँदै, रोबोट एक्सिस मोशन मार्फत विशुद्ध रूपमा शून्य-बिन्दु प्यालेटहरूको मेकानिकल लक र अनलक गर्ने अनुभव गर्दछ।
UPC Hinge Linkage Arm for Robot Quick Change Tool Changer ले उच्च परिशुद्धता अप्टिमाइज्ड हिङ्ग लिंकेज मेकानिकल संरचना अपनाउछ, जसले रोबोट रैखिक गतिलाई स्थिर र भरपर्दो प्यालेट क्ल्याम्पिङ र अनलकिङ कार्यमा रूपान्तरण गर्छ। उच्च-शक्ति मिश्र धातु संरचनात्मक इस्पातबाट मेशिन गरिएको, उत्पादनले आन्तरिक प्रशोधन तनाव हटाउन र दीर्घकालीन संरचनात्मक स्थिरता सुनिश्चित गर्न कुनै न कुनै मेसिनिंग पछि कडा तनाव-राहत उपचार पार गर्दछ।
काज जोइन्ट सतहहरू परिशुद्धता ग्राइन्डिंगको साथ समाप्त हुन्छ, चिकनी चक्रीय लिङ्केज आन्दोलन र उत्कृष्ट पहिरन प्रतिरोध सक्षम पार्दै। फ्लोटिंग क्षतिपूर्ति प्रकार्यसँग सुसज्जित, लिङ्केज हातले रोबोट डकिङको समयमा स-साना दोहोरिने स्थिति त्रुटिहरू अवशोषित गर्न सक्छ, प्रभावकारी रूपमा कम्पोनेन्ट जामिङ र सानो पङ्क्तिबद्ध विचलनको कारण संरचनात्मक क्षतिबाट बच्न। स्वचालित सीएनसी उत्पादन कक्षहरू र लाइट-आउट निर्माण कार्यशालाहरूमा व्यापक रूपमा लागू गरिएको, यसले लामो-चक्र मानवरहित प्यालेट एक्सचेन्ज सञ्चालनहरूको स्थिरता र निरन्तरतालाई धेरै सुधार गर्दछ।
परम्परागत रोबोट प्यालेट-परिवर्तन समाधान
1. अधिकांश समाधानहरू शून्य-बिन्दु लक र अनलक पूरा गर्न बाह्य हावा सिलिन्डरहरू वा रोबोट फ्ल्याङ्गहरूमा माउन्ट गरिएका हाइड्रोलिक एक्चुएटरहरूमा निर्भर हुन्छन्। यसले हातको अन्त्यको वजन बढाउँछ, अतिरिक्त ग्यास-तरल पाइपिंग लेआउट चाहिन्छ, र चुहावट र विफलता जोखिमहरू गुणा गर्दछ।
2. उच्च-घनत्व स्वचालित उत्पादन कक्षहरूमा, अत्यधिक परिधीय पाइपलाइनहरूले रोबोट गति प्रक्षेपणहरूमा हस्तक्षेप गर्दछ र प्रभावकारी काम गर्ने ठाउँलाई कम गर्छ।
3. सरल कठोर जडान हतियारहरूले रोबोट डकिङको समयमा सानो स्थिति अफसेटहरूको लागि क्षतिपूर्ति गर्न सक्दैन। सानो पोजिशनिङ मिसालाइनमेन्टले असामान्य तनाव, मेकानिकल जामिङ, र शून्य-पोइन्ट प्यालेट लकिङ संरचनाहरूमा स्थायी क्षति उत्पन्न गर्छ, जसले बत्ती-आउट निर्माणको लागि उपकरण डाउनटाइम बढाउँछ।
कोर डिजाइन फाइदाहरू
· उच्च-शक्ति मिश्र धातु संरचनात्मक इस्पातबाट बनाइएको र कटाई-प्रेरित आन्तरिक तनाव हटाउन रफ-मेसिनिङ पछि तनाव-मुक्ति उपचारको साथ प्रशोधन गरिएको
· हिन्ज संयुक्त सम्पर्क सतहहरू चिकनी चक्रीय लिङ्केज गति र तल्लो भागको पहिरनको ग्यारेन्टी गर्न सटीक ग्राइन्डिङबाट जान्छ।
· बिल्ट-इन लिङ्केज फ्लोटिंग प्रकार्यले डकिङको समयमा रोबोट दोहोर्याइएको स्थिति सहिष्णुताले गर्दा हुने सानो पङ्क्तिबद्ध त्रुटिहरू अवशोषित गर्दछ
· प्यालेट लक-अनलक कार्यहरू पूर्ण रूपमा रोबोट अक्ष आन्दोलनद्वारा संचालित हुन्छन्, तरल-शक्ति सहायक हार्डवेयर हटाएर
· मानक UPC-श्रृङ्खला शून्य-बिन्दु प्यालेटहरूसँग प्रत्यक्ष रूपमा उपयुक्त
धेरै स्वचालित सेल इन्टिग्रेटरहरूबाट प्रतिक्रियाले पुष्टि गर्छ कि यो लिङ्केज हातले रोबोटको अन्तिम-आर्म सेटअपहरूलाई स्ट्रिमलाइन गर्दछ, परिधीय सहायक भागहरूको मात्रा घटाउँछ, र लामो-चक्र अनअटेन्डेड निर्माण अन्तर्गत स्वचालित प्यालेट-स्वैप विश्वसनीयतालाई बलियो बनाउँछ।
आवेदन मूल्य
रोबोट क्विक चेन्ज टुल चेन्जरका लागि JWGRIP UPC Hinge Linkage Arm लाई रोबोट क्विक चेन्ज टुल चेन्जरका लागि मेकानिकल ट्रान्जिसन एक्जीक्यूसन कम्पोनेन्टको रूपमा UPC-मानक रोबोट द्रुत परिवर्तन उपकरण परिवर्तकहरूसँग जोड्न उद्देश्यले निर्मित छ। यसले उपकरण पत्रिकाहरू र रोबोट अन्त प्रभावकर्ताहरू बीच स्विङ ट्रान्जिसन र पोष्टर फाइन-ट्यूनिङ क्षतिपूर्ति चुनौतीहरू समाधान गर्दछ।
रोबोट स्वचालित उपकरण-परिवर्तन चक्रको समयमा, स्थिति विचलनहरू लगभग अपरिहार्य छन्, रोबोट संयुक्त स्थिति सहिष्णुता, उपकरण-पत्रिका स्थापना अफसेट, र आत्म-वजन अन्तर्गत फिक्स्चर विक्षेपन द्वारा ट्रिगर। कठोर निश्चित जडान संरचनाहरूले डकिङमा कडा कडा प्रभावहरू उत्पादन गर्नेछ।
सानो परिणाम: द्रुत-परिवर्तन प्लेट पत्ता लगाउने पिन घर्षण र डकिङ जामिङ
गम्भीर परिणाम: रोबोट रिड्यूसर क्षति, द्रुत-परिवर्तन आन्तरिक लकिंग एसेम्बलीहरूको विनाश, सम्पूर्ण द्रुत-परिवर्तन प्रणालीको लागि छोटो सेवा जीवन
परम्परागत कठोर लिङ्केजहरूमा शून्य कोणीय फ्लोटिंग क्षतिपूर्ति क्षमता हुन्छ, जसले फिक्स्चर स्थापना परिशुद्धतामा अत्यन्त कडा आवश्यकताहरू राख्छ। सानो माउन्टिङ मिसालाइनमेन्टले पनि साइट डकिङ विफलता र परियोजना तैनाती समयमा मेकानिकल अवरोध ट्रिगर गर्नेछ।
JWGRIP काज लिङ्केज हातले विशेष काज-स्विङ लिङ्केज वास्तुकला प्रयोग गर्दछ। उच्च समग्र संरचनात्मक कठोरता संरक्षण गर्दा, यसले समायोज्य फ्लोटिंग क्षतिपूर्ति प्रदान गर्दछ:
डकिङ र बफर मेकानिकल प्रभाव बलको समयमा अफसेट स्थिति विचलन
रोबोट र द्रुत परिवर्तन उपकरण परिवर्तनकर्ताहरूको लागि सटीक आवश्यकताहरू आराम गर्नुहोस्
आत्म-अनुकूलक उपकरण डकिङ पङ्क्तिबद्धता र चिकनी रोबोट हडप-र-रिलिज आन्दोलनहरू महसुस गर्नुहोस्
रोबोटको अन्तिम लोड सीमाहरू पूरा गर्न हल्का तौल विशिष्टता र मेकानिकल बल सन्तुलन गर्नुहोस्
UPC Hinge Linkage Arm for Robot Quick Change Tool Changer को व्यापक रूपमा उपकरण-पत्रिका ट्रान्जिसन, बहु-उपकरण रोटरी स्विचिङ र स्वचालित प्यालेट पिक-एन्ड-प्लेस कार्यहरूको लागि प्रयोग गरिन्छ। यसले अन-साइट डिबगिङ कार्यभार कम गर्छ र रोबोट द्रुत-परिवर्तन कार्यप्रवाहको स्थिरता र सेवा जीवन बढाउँछ। यसले JWGRIP UPC-अनुरूप रोबोट द्रुत-परिवर्तन कार्यस्थानहरू निर्माण गर्नको लागि महत्त्वपूर्ण मेकानिकल लिंकेज सहायकको रूपमा कार्य गर्दछ।
आन्तरिक संरचनात्मक लेआउट
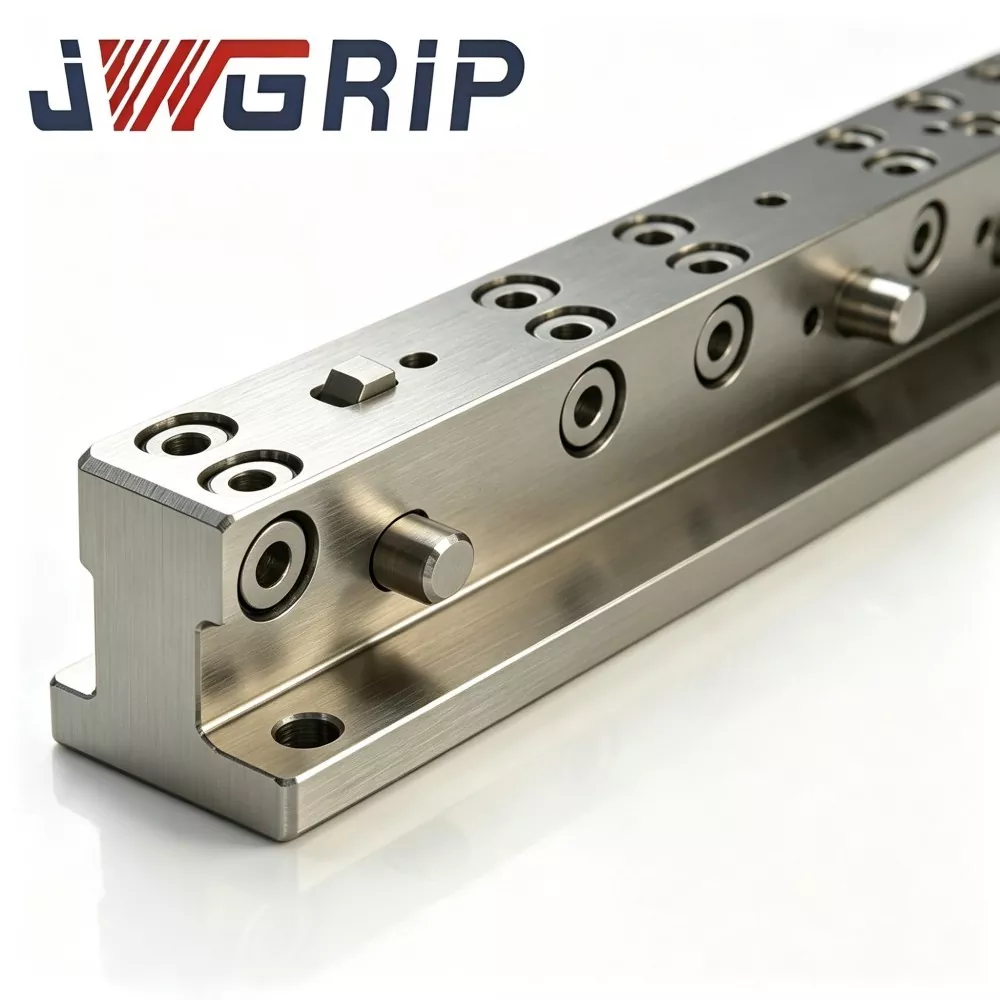
JWGRIP UPC Hinge Linkage Arm धेरै कोर मोड्युलहरूबाट एसेम्बल गरिएको छ: मुख्य लिंकेज बडी, डुअल-हिंग घुमाउने जोइन्टहरू, UPC-मानक द्रुत-चेन्ज डकिङ फ्ल्यान्ज, माउन्टिङ बेस, लिमिट स्टप स्ट्रक्चरहरू, साथै लुब्रिकेशन-सिलिङ एसेम्बलीहरू।
मुख्य लिंकेज शरीर: सटीक-मशिन उच्च-शक्ति एयरोस्पेस-ग्रेड एल्युमिनियम मिश्र धातु
काज रोटरी शाफ्टहरू: उच्च-शक्तिको मिश्र धातुको स्टीललाई क्वेन्चिङ र टेम्परिङ ताप उपचारको साथ प्रशोधन गरिन्छ
प्रत्येक घुम्ने शाफ्टमा पहिरन-प्रतिरोधी बुशिङ प्लस डस्ट-प्रूफ सील संरचना, ब्लकिङ कटिङ कूलेन्ट, वर्कशप डस्ट र मेटल चिपहरू रोटरी घर्षण जोडीहरूमा प्रवेश गर्नबाट फिट हुन्छ।
एउटा इन्टरफेस रोबोट द्रुत-परिवर्तन उपकरण परिवर्तक flange तिर जडान हुन्छ; विपरित अन्त उपकरण-पत्रिका-साइड फिक्स्चर वा उपकरण एडाप्टरमा जडान हुन्छ
कार्य संयन्त्र
1. जब रोबोटले उपकरण परिवर्तन गर्ने आन्दोलनलाई कार्यान्वयन गर्छ, रोबोट अन्त प्रभावकर्ताले सम्पूर्ण लिङ्केज हात चलाउँछ।
2. द्रुत-परिवर्तन डकिङ चरणमा, काज जोइन्टहरूले स्थिति निर्धारण त्रुटि र फिक्स्चर स्थापना मिसालाइनमेन्टको प्रतिरोध गर्न पूर्व-परिभाषित कोणीय दायरा भित्र स्विङ फ्लोटिंग गर्न अनुमति दिन्छ। फ्लोटिंग क्षतिपूर्ति डकिङ पङ्क्तिबद्ध समयमा मात्र सक्रिय हुन्छ।
3. एक पटक द्रुत-परिवर्तन लक समाप्त भएपछि, सीमित स्टप ढाँचा संलग्नहरू र लक जोड्ने जोइन्टहरू। लिङ्केज हातले सबै स्विङ गति असक्षम पारेर कडा स्थितिमा रूपान्तरण गर्छ, त्यसपछिको मेसिनिङ प्रक्रियामा स्थिर उपकरण मुद्रा सुनिश्चित गर्दै।
कोर प्रतिस्पर्धी शक्तिहरू
1. ±3° फ्लोटिंग कब्जा अफसेट क्षतिपूर्ति डिजाइन रोबोट स्थिति विचलन र फिक्स्चर माउन्टिङ मिसालाइनमेन्ट, बफर डकिङ टक्कर बल अवशोषित गर्दछ। द्रुत-परिवर्तन प्लेटहरू र रोबोट रिड्यूसरहरूमा कडा टक्करको क्षतिलाई रोक्छ, र साइटमा स्थापना सटीक मापदण्डहरू सहज बनाउँदछ।
2. हल्का तौल तर उच्च-शक्तिको हाइब्रिड सामग्री कन्फिगरेसन लिङ्केज बडीका लागि एयरोस्पेस-ग्रेड उच्च-शक्ति एल्युमिनियम मिश्रले रोबोटको अन्त-लोड बोझ कम गर्छ। तातो-उपचार मिश्र धातु इस्पात काज शाफ्टले उत्कृष्ट पहिरन-प्रतिरोध र टोर्सन-प्रतिरोध प्रदान गर्दछ, हल्का तौल र संरचनात्मक निर्भरता बीचको इष्टतम सन्तुलन।
3. स्व-इन्ग्जेड बिल्ट-इन लिमिट स्टप मेकानिजम स्विङ डिग्री-अफ-स्वतन्त्रता डकिङ र लक पूरा भएपछि स्वचालित रूपमा लक हुन्छ। मेसिनिङ स्थितिमा पूर्ण कठोरता कायम राख्छ र उपकरण हल्लाउने हटाउँछ। यसले एक इकाईमा डकिङ-फेज फ्लोटिंग क्षतिपूर्ति र प्रशोधन-चरण उच्च कठोरता संयोजन गर्दछ।
4. धुलो-सील घुमाउने-शाफ्ट बुशिङ असेंबलीले धातु चिप्स, तरल पदार्थ र कारखानाको धुलोलाई अलग गर्छ। काज रोटरी जोडी अवरोध र त्वरित घर्षणबाट बच्नुहोस्। कठोर कार्यशाला मेसिनिङ वातावरणमा फिट हुन्छ र लिंकेज आर्म सेवा आयु विस्तार गर्दछ।
5. मानक UPC-विशिष्ट फ्ल्यान्ज डकिङ इन्टरफेसले JWGRIP UPC रोबोट द्रुत परिवर्तन उपकरण परिवर्तकहरूसँग थप फ्ल्यान्ज परिमार्जन कार्य बिना सहज रूपमा जडान गर्दछ। साधारण स्थापना र प्रतिस्थापन, बजारमा मुख्यधारा रोबोट अन्त्य द्रुत-परिवर्तन समाधानहरूसँग उपयुक्त।
6. लचिलो OEM गैर-मानक अनुकूलन सेवा हातको लम्बाइ, स्विङ क्षतिपूर्ति कोण, फ्ल्यान्ज माउन्टिङ होल लेआउट र मूल्याङ्कन गरिएको लोड क्षमता सबै समायोजन गर्न सकिन्छ। अनुकूलन समाधानहरूले विभिन्न रोबोट मोडेलहरू र विभिन्न उपकरण-पत्रिका लेआउट आवश्यकताहरूलाई समर्थन गर्दछ।
आवेदन परिदृश्यहरू
1. FMS लचिलो स्वचालन कार्यस्थानहरू रोबोटहरूले बहु फिक्स्चर र प्यालेटहरूको लागि स्वचालित रोटरी स्विचिङ लागू गर्दछ। JWGRIP UPC द्रुत परिवर्तन उपकरण परिवर्तकहरूसँग मेल खान्छ, यसले उपकरण-पत्रिका स्थापना अफसेटद्वारा सिर्जना गरिएको डकिङ पङ्क्तिबद्धता कठिनाइहरूलाई पार गर्दछ।
2. CNC रोबोट लोडिङ र अनलोडिङ सेलहरू रोबोटहरूले इन-मेसिन प्यालेट स्थानान्तरणका लागि फिक्स्चर प्यालेटहरू ह्यान्डल गर्छन्। काज लिङ्केज हातले डकिङ प्रभावलाई अवशोषित गर्दछ र उत्पादन परिवर्तन-ओभर सञ्चालनहरूको लागि निरन्तरता र स्थिरता सुधार गर्दछ।
3. रोबोट उपकरण पत्रिका बफर ट्रान्जिसन स्टेशनहरू रोबोटहरूले बहु-उपकरण पत्रिकाहरूबाट बारम्बार विविध उपकरणहरू ल्याउँछन्। उपकरण-पत्रिका स्थापना त्रुटि सहन र डकिङ विफलता आवृत्ति कटौती।
४. मोल्ड र फिक्स्चर स्वत: स्विच उत्पादन लाइनहरू मोल्ड, मोल्ड इन्सर्टहरू र जिगहरूका लागि स्वचालित स्वैपिङ महसुस गर्नुहोस्। साइटमा डिबगिङ श्रम घटाउनुहोस् र वर्कस्टेशन कमिसनिङ चक्र छोटो पार्नुहोस्।
5. गैर-मानक स्वचालन उपकरणहरूको लागि रिट्रोफिट विद्यमान रोबोट अन्त प्रभावकर्ताहरूमा फ्लोटिंग-कम्प्याटिबिलिटी प्रकार्य थप्नुहोस्। सम्पूर्ण द्रुत-परिवर्तन विधानसभा सेट प्रतिस्थापन गर्न आवश्यक छैन।
स्थापना चरणहरू
1. स्थापना गर्नु अघि, UPC द्रुत-परिवर्तन फ्ल्यान्ज र लिंकेज-आर्म डकिङ फ्ल्यान्जको सफा सम्पर्क सतहहरू सफा गर्नुहोस्। चिप्स र तेल प्रदूषण हटाउनुहोस्, समतल फिटिंग सतह प्राप्त गर्नुहोस्। झुकाव माउन्टको कारणले गर्दा काज जोड्ने अतिरिक्त तनावलाई रोक्नुहोस्।
2. निर्दिष्ट टर्क मानलाई कडाईका साथ फ्ल्यान्ज जडान बोल्टहरू कडा पार्नुहोस्। ओभर-टोर्क फास्टनिङ निषेध गरिनेछ, लिङ्केज-आर्म विरूपण र काज जामिंगबाट बच्न।
3. पोस्ट असेम्ब्ली, म्यानुअल रूपमा लिङ्केज आर्म स्विङ गर्नुहोस् हिज आन्दोलन जाँच गर्न बिना टाँसिने सजिलै संग चल्छ। सीमा-स्टप संरचनाहरू सामान्य रूपमा काम गर्ने निश्चित गर्नुहोस्।
४. रोबोट सिकाउने डिबगिङ पूरा गर्नुहोस्। उचित डकिङ दृष्टिकोण गति कन्फिगर गर्नुहोस्। हाई-स्पीड हार्ड-इम्प्याक्ट डकिङलाई निषेध गर्नुहोस्, काज क्षतिपूर्ति कोण र मेकानिज्म ओभरलोड जोखिमभन्दा बढी हुनबाट जोगिन।
5. द्रुत-परिवर्तन लक गर्ने प्रक्रिया पूरा भएपछि, लिमिट-स्टप मेकानिजमले लिङ्केज-आर्म स्विङ स्वतन्त्रता लक गरेको प्रमाणित गर्नुहोस् र कुनै उपकरण डगमगाएको छैन, त्यसपछि तपाईंले काम वा मेसिनिङ कार्यहरू समात्न सुरु गर्न सक्नुहुन्छ।
6. नियमित मर्मत सम्भार गर्नुहोस्: तालिकामा हिङ्ग शाफ्ट लुब्रिकेसन बिन्दुहरू लुब्रिकेट गर्नुहोस्। शाफ्ट सीलिंग भागहरू वरिपरि चिप निर्माण खाली गर्नुहोस्। हिङ्ग स्विङ कार्य सुस्त हुँदा बुशिङ पहिरन अवस्था निरीक्षण गर्नुहोस्।
7. द्रुत-परिवर्तन लक समाप्त हुनु अघि काट्ने वा भारी-लोड प्रशोधन कार्यहरू कहिल्यै नचलाउनुहोस्। पार्श्व टोक़ लोडबाट काज जोडहरूलाई सुरक्षित गर्नुहोस् र लिङ्केज-आर्म स्थायी क्षतिलाई रोक्नुहोस्।
दोष निदान र समाधान गाइड
1. गल्ती घटना: बारम्बार डकिङ विफलता र रोबोट द्रुत-परिवर्तनको क्रममा मेकानिकल जाम
सम्भावित कारणहरू: अपर्याप्त काज स्विङ क्षतिपूर्ति दायरा; अत्यधिक रोबोट शिक्षा-मार्ग विचलन; स्क्युड फ्ल्यान्ज माउन्टिंग; धातु चिप्स काज शाफ्ट भित्र अड्किएको
काउन्टरमेजरहरू: सामान्य काज स्विङ प्रदर्शन मान्य गर्नुहोस्; रोबोट गति पथ अनुकूलन; पुन: क्यालिब्रेट flange समानांतरता; शाफ्ट-सिलिङ क्षेत्रहरू वरिपरि चिप मलबे सफा गर्नुहोस्
2. गल्ती घटना: लक गर्ने कार्य पछि उपकरण डगमगाउँछ
सम्भावित कारणहरू: सीमित-रोक संयन्त्र अपूर्ण संलग्नता; UPC द्रुत-परिवर्तन उपकरण परिवर्तक पूर्ण रूपमा लक गरिएको छैन; flange माउन्ट बोल्ट ढीलो
काउन्टरमेजरहरू: स्टप संरचनाको पूर्ण संलग्नता निरीक्षण गर्नुहोस्; UPC द्रुत-परिवर्तन लक स्थिति डबल-जाँच गर्नुहोस्; पुन: टोक़ flange जडान बोल्ट
3. गल्ती घटना: काज जोइन्ट स्विङ कडा वा पूर्ण रूपमा अड्किएको छ
सम्भावित कारणहरू: चिप्स र काट्ने कूलेन्टले काज बुशिङमा प्रवेश गर्छ; बुशिंग घटक पहिरन; घुमाउने शाफ्ट विरूपण
काउन्टरमेजरहरू: भित्री काज प्रदूषकहरूलाई अलग गर्नुहोस् र बाहिर निकाल्नुहोस्; थकित बुशिंगहरू बदल्नुहोस्; शाफ्ट विरूपण देखा पर्दा पूर्ण लिङ्केज हात बदल्नुहोस्
4. गल्ती घटना: लिङ्केज-आर्म विरूपण वा क्र्याक क्षति
सम्भावित कारणहरू: अपरेटिङ लोडले मूल्याङ्कन गरिएको अधिकतम लोडलाई नाघ्यो; हिंसक डकिंग प्रभाव; काट्ने टोक़ अनलक गरिएको काज अवस्था अन्तर्गत लागू गरियो
प्रतिरोधी उपायहरू: प्रयोग बन्द गर्नुहोस् र लिङ्केज हात बदल्नुहोस्; व्यावहारिक लोड प्यारामिटरहरूको पुन: मूल्याङ्कन; मेसिनिङ स्टार्टअप अघि द्रुत-परिवर्तन लक पूरा सुनिश्चित गर्नुहोस्
प्याकेजिङ र ढुवानी व्यवस्था
प्रत्येक JWGRIP UPC काज लिङ्केज हातको लागि सतह विरोधी रस्ट उपचार लागू गरिन्छ। काज शाफ्ट पोजिसनहरू एन्टि-रस्ट ग्रीसको साथ लेपित हुन्छन्, त्यसपछि प्रत्येक एकल एकाइ व्यक्तिगत रूपमा PE सुरक्षात्मक झोलाले प्याक गरिन्छ।
साना-ब्याचका अर्डरहरू भारी-कर्तव्य कार्टनहरूले भरिएका छन्। बल्क प्रोजेक्ट अर्डरहरूले बफर प्याडिङ सामग्रीले लगाइएका झटका-प्रूफ काठका केसहरू अपनाउँछन्, जसले ट्रान्जिट क्षतिको बिरूद्ध फ्ल्यान्ज डकिङ फेस र हिङ्ग रोटरी एसेम्बलीहरू सुरक्षित गर्दछ।
पूर्ण स्थापना-कमिशनिंग प्राविधिक कागजातहरू प्रत्येक ढुवानी भित्र संलग्न छन्।
मानक उत्पादन नेतृत्व-समय: 10-17 काम दिन। चयन गरिएको मानक विनिर्देशहरूले जहाजको लागि तयार स्टक कायम गर्दछ।
नि: शुल्क नमूना मूल्याङ्कन उपलब्ध छ; नमूना ढुवानी लागत खरिदकर्ताहरू द्वारा सञ्चालन गर्न आवश्यक छ।
OEM गैर-कस्टम आदेशहरूले हातको लम्बाइ, क्षतिपूर्ति कोण र फ्ल्यान्ज होल लेआउटको लागि परिमार्जन समर्थन गर्दछ।
बिक्री पछि समर्थन
प्राविधिक कागजात र रिमोट अनलाइन मार्गदर्शन स्थापना र कमीशन मुद्दाहरूको लागि प्रस्ताव गरिएको छ।
फिल्ड प्रतिस्थापनको लागि हिङ्ग बुशिंगहरू जस्ता पहिरन योग्य स्पेयर पार्टहरू स्वतन्त्र रूपमा किन्न सकिन्छ।
थोक परियोजना अर्डरहरूको लागि, साइटमा सशुल्क कमिसन सेवा अनुरोधमा व्यवस्थित गर्न सकिन्छ।
FAQ
Q1: के JWGRIP UPC ले लिङ्केज आर्म बेयर मेसिनिङ काट्ने टर्क गर्न सक्छ?
A: होइन। UPC Hinge Linkage Arm for Robot Quick Change Tool Changer ले द्रुत-परिवर्तन डकिङ चरणको लागि फ्लोटिंग क्षतिपूर्ति मात्र दिन्छ। लक गरिसकेपछि, सीमा-स्टप संरचनाले सबै स्विङ आन्दोलनलाई लक गर्छ। मेशिन काट्ने भार JWGRIP UPC द्रुत परिवर्तन उपकरण परिवर्तक द्वारा पूर्ण रूपमा वहन गर्नुपर्छ। काज जोर्नीहरूले कहिल्यै टर्क काट्नु हुँदैन।
Q2: स्विङ क्षतिपूर्ति कोण अपग्रेड सम्भव छ?
A: मानक विशिष्टता ±3° स्विङ क्षतिपूर्तिको साथ आउँछ। ठूलो क्षतिपूर्ति कोण OEM अनुकूलन सेवा मार्फत महसुस गर्न सकिन्छ। कृपया ध्यान दिनुहोस् कि विस्तारित क्षतिपूर्ति कोणले समग्र संरचनात्मक कठोरता घटाउनेछ, तदनुसार रोबोट अन्त्य-लोड मूल्याङ्कन आवश्यक हुनेछ।
Q3: के यसले तेस्रो-पक्ष गैर-UPC रोबोट द्रुत-परिवर्तन प्लेटहरूलाई समर्थन गर्दछ?
A: मानक संस्करण UPC-मानक flange इन्टरफेस अपनाउछ। वैकल्पिक द्रुत-परिवर्तन प्रणालीहरू अनुकूलन गर्न अनुकूलित फ्ल्यान्ज होल लेआउट प्रशोधन गर्न सकिन्छ।
Q4: के लगाएको काज बुशिंगहरू छुट्टै प्रतिस्थापन गर्न सकिन्छ?
A: हो। बुशिङहरू पहिरन योग्य स्पेयर कम्पोनेन्टहरूका रूपमा परिभाषित गरिएका छन् र व्यक्तिगत रूपमा खरिद र स्वैप गर्न सकिन्छ। यदि घुमाउने शाफ्ट विरूपण ग्रस्त छ भने, पूर्ण लिङ्केज-आर्म प्रतिस्थापन आवश्यक छ।
Q5: के यो लिंकेज हात भारी-पेलोड रोबोट अनुप्रयोगहरूको लागि उपयुक्त छ?
A: मानक मोडेलले अधिकतम 80 kg रोबोट अन्त-लोड समर्थन गर्दछ। हेवी-लोड परिदृश्यहरूको लागि प्रबलित अनुकूलन संस्करण चयन गर्नुपर्छ। अन्तिम चयन गर्नु अघि सधैं रोबोट अन्त-लोड मूल्याङ्कन पुष्टि गर्नुहोस्।
चयन सन्दर्भ बिन्दुहरू
JWGRIP UPC ह्याङ्ग लिंकेज आर्मले रोबोट द्रुत-परिवर्तन प्रणालीहरूको लागि फ्लोटिंग ट्रान्जिसन मेकानिकल हार्डवेयरको रूपमा कार्य गर्दछ। यसको मूल मूल्य डकिङ चरणमा अफसेटिङ स्थिति विचलन प्रभाव र रोबोट स्वचालन कार्यस्थानहरूको लागि डिबगिङ कठिनाइ कम गर्नमा निहित छ।
पहिले रोबोट वास्तविक अन्त-लोड मूल्याङ्कन पुष्टि गर्नुहोस्; उत्पादन मूल्याङ्कन लोड क्षमता भन्दा बाहिर कहिल्यै नजानुहोस्।
डकिङ फ्ल्यान्ज UPC-मानक विनिर्देशसँग मेल खान्छ भनी प्रमाणित गर्नुहोस्।
ठूला फिक्स्चर स्थापना अफसेट भएका परियोजनाहरूका लागि, तपाईंले अनुकूलन-निर्मित ठूलो स्विङ-क्षतिपूर्ति कोण विचार गर्न सक्नुहुन्छ, यस बीचमा समग्र संरचनात्मक कठोरतालाई व्यापक रूपमा मूल्याङ्कन गरिनुपर्छ।
डस्ट-प्रूफ सील र एकीकृत सीमा-स्टप संरचनाहरूसँग सुसज्जित समाप्त एकाइहरूलाई प्राथमिकता दिनुहोस्। साधारण असुरक्षित लिङ्केज संस्करणहरू बेवास्ता गर्नुहोस्, जसले धुलो, चिपले भरिएको कार्यशाला वातावरण अन्तर्गत छिटो काज पहिरन सामना गर्नेछ।
सोधपुछ पठाउनुहोस्
सम्पर्क जानकारी
-
ठेगाना
नम्बर 44, डेनिङ उद्यमशीलता रोड, हुमेन टाउन, डोंगगुआन शहर, गुआंग्डोंग प्रान्त, चीन
-
टेलिफोन
-
इमेल
JWGRIP मा सोधपुछ पठाउन स्वागत छ। हाम्रो व्यावसायिक प्राविधिक र बिक्री टोलीले नि: शुल्क फिक्स्चर चयन, अनुकूलित समाधान डिजाइन र सही उद्धरण प्रदान गर्नेछ।

समाचार सिफारिसहरू